Eng


 Página inicial / Notícias / Notícias da indústria / Motor DC vs motor de engrenagem: qual se adapta à sua aplicação?
Motor DC vs motor de engrenagem: qual se adapta à sua aplicação?
 2026.08.19
 Notícias da indústria
Um motor DC padrão gira rápido, mas produz baixo torque, enquanto um motorredutor emparelha o mesmo motor DC com uma caixa de engrenagens para trocar velocidade por torque . Se a sua aplicação precisar levantar, puxar ou girar algo sob carga em baixas RPM, um motoredutor é quase sempre a melhor escolha. Se você precisar de rotação em alta velocidade com cargas leves – como uma ventoinha de resfriamento – um motor CC simples funciona bem e custa menos.
A confusão entre os dois não é realmente sobre qual deles é “melhor”. Trata-se de adequar a potência do motor às demandas mecânicas do trabalho. Abaixo está uma análise prática de como eles diferem, onde cada um se encaixa e como dimensionar um motor de engrenagem pequeno corretamente na primeira vez.
O que realmente separa um motor DC de um motoredutor
Um motor DC converte energia elétrica diretamente em movimento rotacional. Seu eixo de saída gira em qualquer velocidade que o enrolamento interno do motor e a tensão produzam - muitas vezes 3.000 a 12.000 RPM para pequenos motores de hobby e industriais. Isso é rápido, mas o torque no eixo é baixo porque não há vantagem mecânica envolvida.
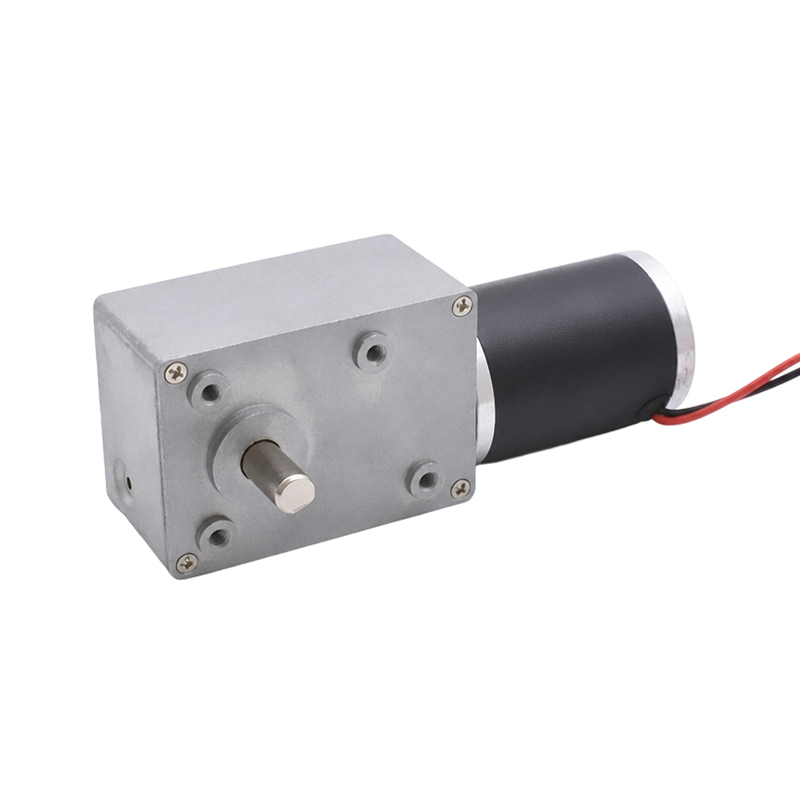
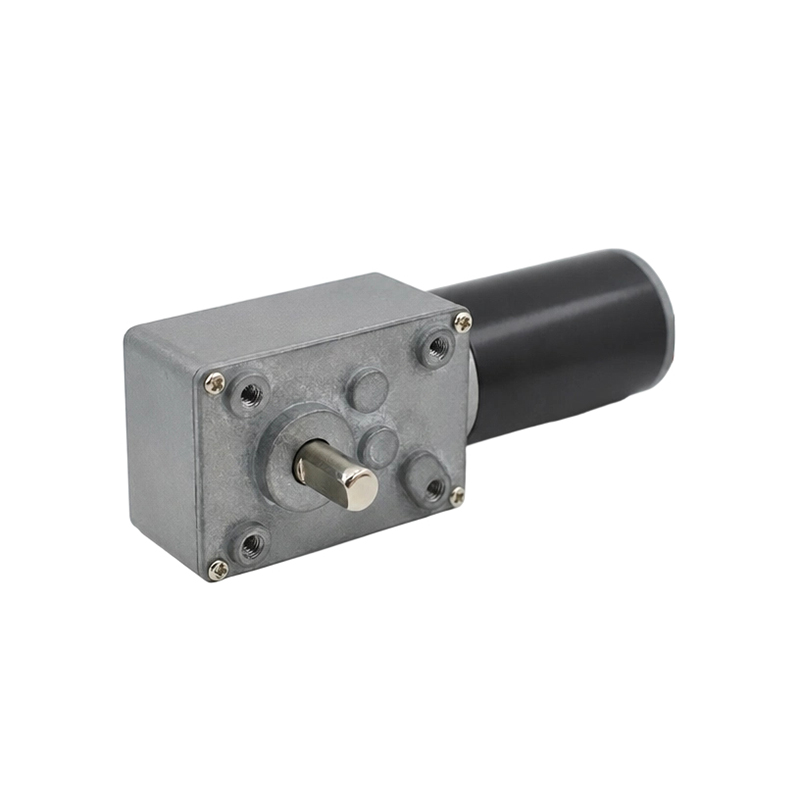
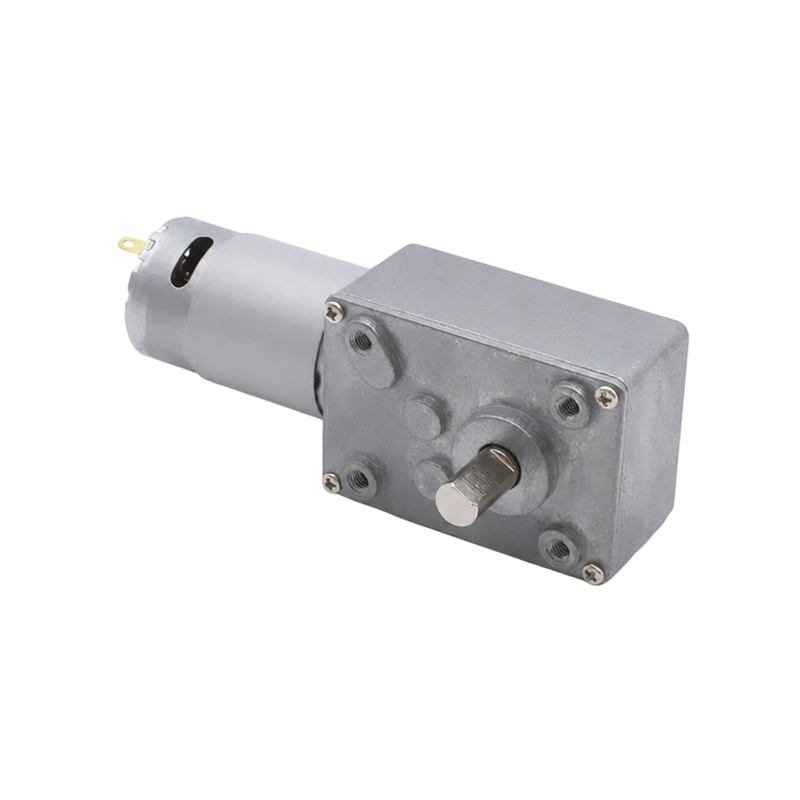
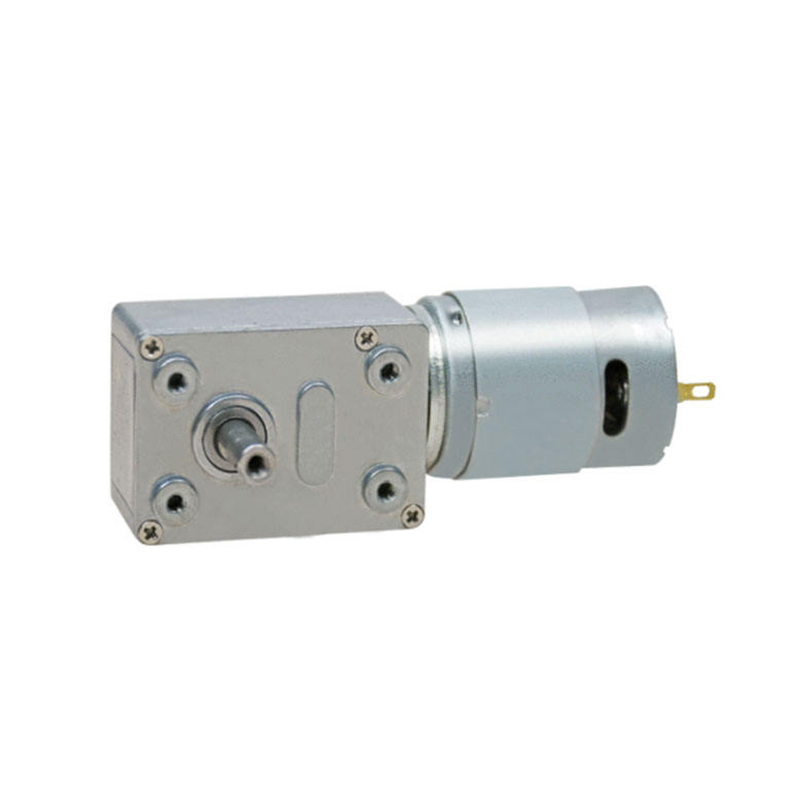
Um motor de engrenagem pega o mesmo eixo giratório e o conduz através de um trem de engrenagens - engrenagens de dentes retos, engrenagens planetárias ou engrenagens helicoidais - antes que a saída atinja o eixo final. Cada estágio de engrenagem reduz a velocidade e multiplica o torque proporcionalmente. Um motor que gira naturalmente a 10.000 RPM pode sair de uma caixa de câmbio 100:1 a apenas 100 RPM, mas com aproximadamente 100 vezes mais torque (menos perdas mecânicas, normalmente 10-20%).
Por que esta compensação é importante na prática
O torque é o que realmente realiza o trabalho mecânico – girando uma roda contra o atrito, levantando um portão ou acionando uma correia transportadora. Um motor DC simples girando em altas RPM com baixo torque irá parar no instante em que encontrar resistência real. Diminuir a velocidade é o que torna o mesmo motor capaz de mover algo com massa e carga atrás dele.
Comparação lado a lado das principais especificações
A tabela abaixo mostra faixas de desempenho típicas para um pequeno motor de 12 Vcc em comparação com o mesmo motor equipado com uma caixa de engrenagens.
| Especificação | Motor CC padrão | Motor de engrenagem pequeno |
|---|---|---|
| Velocidade sem carga | 8.000-10.000 RPM | 80-150 rpm |
| Torque de parada | 0,5-1,5 kg·cm | 30-80 kg·cm |
| Eficiência Típica | 75-85% | 60-75% |
| Tamanho Físico | Compacto | Mais longo (caixa de câmbio adicionada) |
| Custo Unitário | Inferior | 20-60% maior |
Observe que a eficiência cai à medida que a relação de transmissão aumenta , uma vez que cada estágio de engrenagem adicional introduz perdas por atrito. Uma caixa de velocidades 10:1 pode reter 85% de eficiência, enquanto uma caixa de velocidades planetária 300:1 pode cair para 50-60%.
Quando um motor DC simples é a escolha certa
Pule a caixa de câmbio quando a aplicação precisar mais de velocidade do que de força e a carga estiver leve ou já girando livremente. Os casos de uso comuns incluem:
- Ventiladores e sopradores de resfriamento onde o objetivo é o fluxo de ar, e não o torque
- Pequenos drones e hélices de veículos RC
- Motores de vibração em telefones e wearables
- Fusos de alta velocidade para ferramentas como fresas rotativas ou brocas
- Aplicações que já utilizam engrenagens externas ou correias em outras partes do sistema
Nestes casos, adicionar uma caixa de velocidades apenas aumenta o custo, o tamanho e as perdas mecânicas, sem qualquer benefício real.
Quando um motor de engrenagem pequeno vale o custo extra
Um pequeno motorredutor ganha seu preço mais alto sempre que a carga resiste ao movimento - o que significa que é necessária força real para iniciar ou manter o movimento. Os cenários típicos incluem:
- Braços robóticos e atuadores que precisam levantar ou manter uma posição fixa sob carga
- Sistemas de automação de janelas e portas, incluindo abridores de portões
- Sistemas transportadores que movem o produto contra o atrito
- Gimbals de câmera e mecanismos de pan-tilt que exigem movimentos lentos e precisos
- Máquinas de venda automática e mecanismos de distribuição
- Cadeiras de rodas e dispositivos de mobilidade alimentados por bateria
Um exemplo de dimensionamento do mundo real
Considere uma pequena articulação de braço robótico que precisa levantar uma carga de 500g em um raio de 5cm. Isso requer aproximadamente 25 kg·cm de torque na junta. Um motor CC simples que produza 1 kg·cm de torque de parada simplesmente não pode fazer isso – ele iria parar imediatamente. Emparelhar o mesmo motor com uma caixa de velocidades 30:1 traz um binário útil para cerca de 25-27 kg·cm (representando 15% de perda mecânica), o que está dentro dos limites. Este é o cálculo que separa um projeto funcional de um motor queimado.
Como escolher a relação de transmissão correta
Escolher uma relação de transmissão não é uma adivinhação – ela decorre diretamente dos seus requisitos de torque e velocidade. Use este processo básico:
- Calcule o torque necessário no eixo de saída com base no peso da carga e na distância do braço de alavanca
- Verifique o torque de parada do motor básico e a velocidade sem carga em sua folha de dados
- Divida o torque necessário pelo torque nominal do motor para estimar a relação de transmissão mínima necessária
- Adicione uma margem de segurança de 20-30% para compensar perdas na caixa de engrenagens e evitar o funcionamento do motor em condições de parada
- Confirme se a velocidade de saída resultante ainda atende às necessidades de tempo do seu aplicativo
Operar um motor muito próximo de seu torque de parada causa continuamente superaquecimento e falha prematura. A maioria dos projetos de motoredutores pequenos tem melhor desempenho quando operando a 50-70% do torque nominal de parada , deixando margem para variação de carga.
Erros comuns ao escolher entre os dois
Alguns erros recorrentes aparecem em projetos DIY e até mesmo em alguns designs comerciais:
- Selecionar um motor com base apenas na tensão e nas RPM, ignorando totalmente os requisitos de torque
- Presumir que uma relação de transmissão mais alta é sempre mais seguro – a redução excessiva desperdiça eficiência e adiciona tamanho e custo desnecessários
- Negligenciando a folga em caixas de engrenagens mais baratas, o que causa imprecisão de posicionamento em aplicações de precisão
- Ignorando o ciclo de trabalho – um motorredutor classificado para uso intermitente superaquecerá se funcionar continuamente
Verificar a folha de dados do fabricante quanto ao torque de parada e à classificação de torque contínuo evita a maioria desses problemas antes que o projeto seja finalizado.
Notícias
-
Escove as origens e fundações físicas do motor DC O Motor CC de escova é pioneira na conversão de energia elétrica em movimento mecânico e sua história está int...
LER MAIS -
Quem ainda usa motores CC escovados atualmente? Motores CC escovados em pequenos eletrodomésticos Apesar da crescente adoção da tecnologia de motores sem escovas, os p...
LER MAIS -
Aplicações de motores CC com escova em eletrônicos de consumo e dispositivos inteligentes Papel do motor DC da escova no design de eletrônicos de consumo Motor ...
LER MAIS
Links rápidos
 Página inicial
Produto


Direitos de autor© Yuyao Hongyang Micromotor Co., Ltd. Todos os direitos reservados.