Eng


 Página inicial / Notícias / Notícias da indústria / Tipos de motores CC pequenos: um guia para a seleção de motores micro CC
Tipos de motores CC pequenos: um guia para a seleção de motores micro CC
 2026.08.05
 Notícias da indústria
Visão geral dos principais tipos de pequenos motores CC
Pequenos motores DC – frequentemente chamados micromotores CC quando dimensionado abaixo de 37 mm de diâmetro - converte energia elétrica de corrente contínua em movimento mecânico rotacional. Eles alimentam tudo, desde dispositivos médicos e sistemas de foco automático de câmeras até drones de hobby e atuadores automotivos. Os cinco principais tipos usados em aplicações compactas são: motores CC com escovas, motores CC sem escovas (BLDC), motores CC sem núcleo, motores de passo e servo motores. Cada um opera em um mecanismo interno diferente e atende a um conjunto diferente de requisitos de desempenho.
Escolher o tipo errado para uma aplicação é um dos erros de engenharia mais comuns e dispendiosos na fase de seleção de componentes. Compreender exatamente como cada tipo funciona – e onde seus pontos fortes se quebram – é a base prática para tomar a decisão certa.
Motores CC escovados: o carro-chefe do pequeno movimento
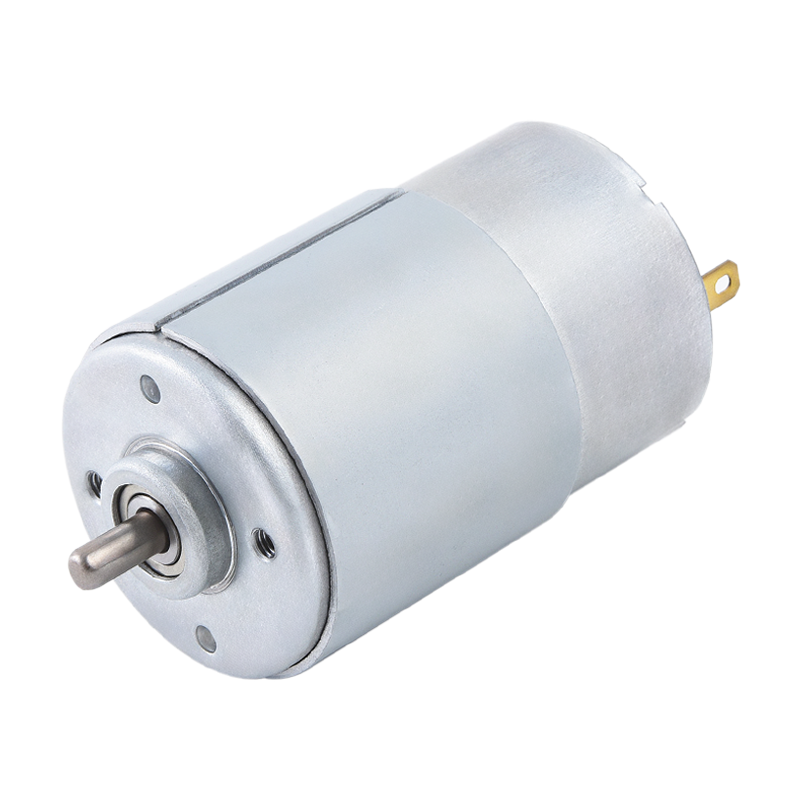
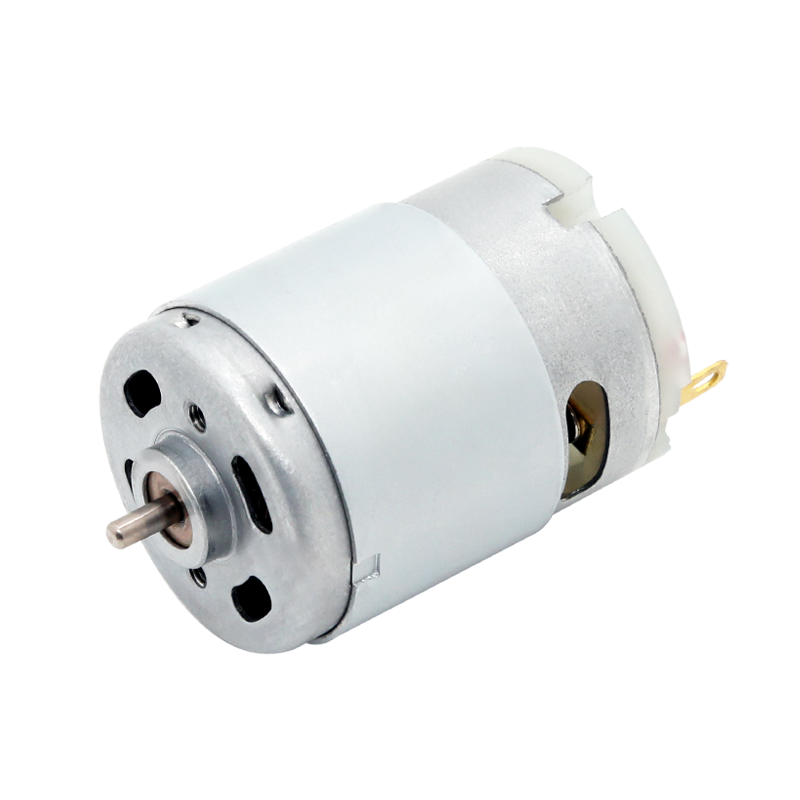
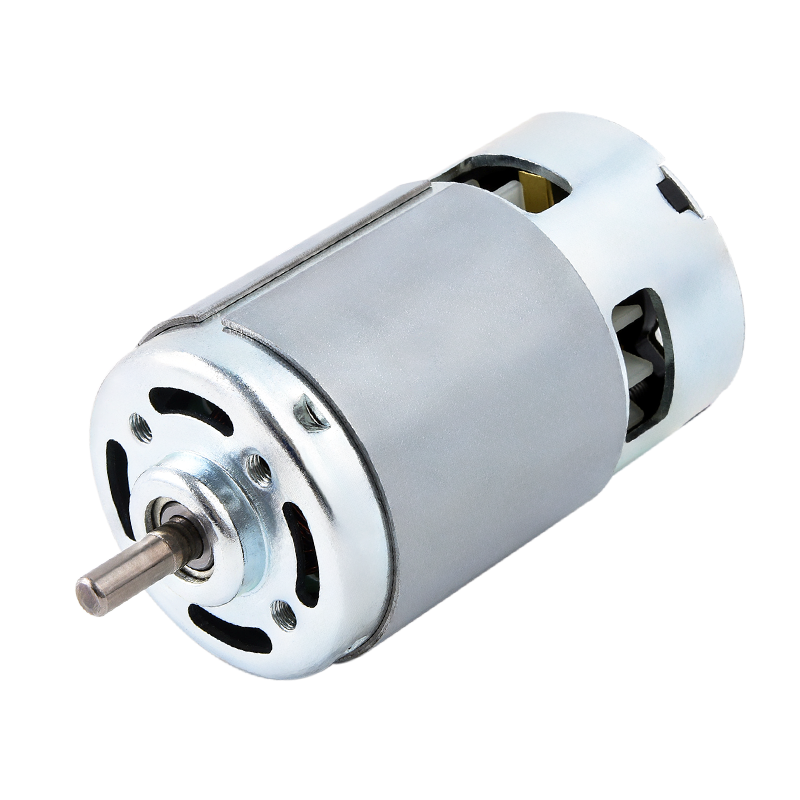
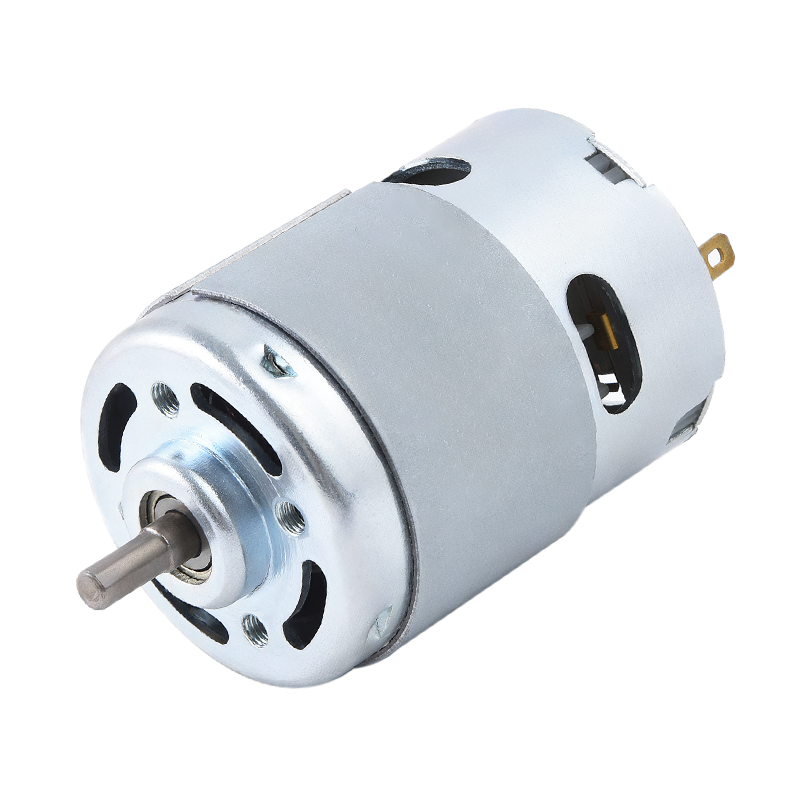
Os motores CC escovados são o tipo de motor pequeno mais amplamente produzido no mundo. Seu princípio de funcionamento é simples: escovas de carbono ou metal mantêm contato elétrico deslizante com um comutador rotativo, que energiza sequencialmente as bobinas do rotor para sustentar a rotação. Aplique tensão, obtenha rotação – não é necessário nenhum controlador externo.
Como eles funcionam
A corrente flui da fonte de alimentação através das escovas para os segmentos do comutador, energizando enrolamentos específicos do rotor. O campo magnético resultante interage com os ímãs permanentes que circundam o rotor, gerando torque. À medida que o rotor gira, o comutador alterna quais enrolamentos são energizados, sustentando a rotação contínua. A velocidade é proporcional à tensão aplicada; o torque é proporcional à corrente.
Características de desempenho
Pequenos motores CC escovados normalmente operam entre 1,5 V e 24 V e pode atingir velocidades de algumas centenas a mais 20.000 RPM . Eles fornecem alto torque de partida em relação ao seu tamanho e respondem instantaneamente às mudanças de tensão. Um micromotor escovado N20 padrão - um dos formatos mais comuns - cabe em um pacote medindo apenas 12 mm × 10 mm e pode produzir um torque significativo de 3 a 6 V.
Principais compensações
A interface escova-comutador gera atrito e arco elétrico, o que significa que os motores escovados produzem EMI (interferência eletromagnética) e se desgastam com o tempo. A vida útil típica da escova varia de 500 a 2.000 horas de operação dependendo da carga e da velocidade. Eles são inadequados para aplicações que exigem longa vida útil sem manutenção ou ambientes com ruído elétrico muito baixo. No entanto, a sua simplicidade e baixo custo fazem deles a escolha padrão para brinquedos, eletrodomésticos, acessórios automotivos e robótica de baixo custo.
Motores DC sem escova (BLDC): maior desempenho, maior vida útil
Os motores DC sem escova eliminam totalmente o conjunto escova-comutador. Em vez disso, os ímãs permanentes estão no rotor e os enrolamentos são fixados no estator. Um controlador eletrônico de velocidade externo (ESC) usa feedback de posição do rotor – normalmente de sensores de efeito Hall ou detecção de EMF posterior – para sequenciar as bobinas do estator e sustentar a rotação eletronicamente.
Vantagens sobre os tipos escovados
Sem comutação mecânica, os motores BLDC funcionam mais frios, mais silenciosos e por muito mais tempo. A vida útil nominal é normalmente 10.000–30.000 horas - uma ordem de grandeza maior que os equivalentes escovados. Eles também são significativamente mais eficientes: um pequeno motor BLDC de qualidade pode atingir 85–95% de eficiência elétrica , em comparação com 70–80% para motores com escovas de tamanho semelhante. Isso os torna a escolha preferida em aplicações alimentadas por bateria onde o tempo de execução é importante.
Onde eles são usados
Os motores micro BLDC dominam a propulsão de drones (onde a eficiência e o peso são críticos), eixos de unidades de disco rígido, ventiladores de resfriamento em eletrônicos, barbeadores elétricos e dispositivos médicos, como peças de mão cirúrgicas e ventiladores portáteis. O custo adicional do controlador é compensado pelo desempenho e longevidade em praticamente todas as aplicações exigentes.
Motores CC sem núcleo: inércia ultrabaixa para resposta precisa
Os motores CC sem núcleo – também chamados de motores sem ferro ou de rotor oco – substituem o rotor convencional com núcleo de ferro por um enrolamento cilíndrico leve que gira livremente dentro de um ímã permanente. A ausência de um núcleo de ferro remove o efeito de engrenagem magnética e reduz drasticamente a massa do rotor.
O que os torna diferentes
Como o rotor não tem ferro, não há torque de relutância nem denteamento - o motor dá partida e para suavemente em qualquer posição, sem os "degraus" semelhantes a detentores sentidos nos projetos com núcleo de ferro. A inércia do rotor é até 10 vezes menor do que um motor com núcleo de ferro comparável, o que se traduz em aceleração e desaceleração extremamente rápidas.
Aplicativos que exigem isso
Os motores CC sem núcleo são usados sempre que o tempo de resposta da posição e a suavidade não são negociáveis: foco automático de câmera e mecanismos de zoom óptico, ferramentas de cirurgia robótica, atuadores de membros protéticos, plotters de caneta e equipamentos de automação de laboratório. Eles estão entre os tipos de motores pequenos mais caros, mas nada se compara ao seu desempenho dinâmico em pequena escala.
Motores de passo: controle de posição preciso sem feedback
Os motores de passo dividem uma rotação completa em um número fixo de etapas iguais - normalmente 200 passos por revolução (1,8° por passo) para um padrão NEMA 17 ou até 400 passos em variantes de alta resolução. Cada pulso elétrico move o rotor exatamente um passo; contando pulsos, a posição pode ser controlada sem qualquer codificador ou sensor de feedback.
Tipos de motores de passo
Três construções internas são usadas em pequenos motores de passo:
- Passo a passos de ímã permanente (PM): Simples, de baixo custo, normalmente 48 ou 96 passos por revolução. Comum em impressoras e pequenos eletrodomésticos.
- Steppers de relutância variável (VR): Sem ímã permanente; o rotor se move para minimizar a relutância do circuito magnético. Possíveis altas taxas de passo, mas baixo torque de retenção.
- Steppers híbridos: Combine os princípios PM e VR para obter a melhor combinação de resolução, torque e precisão de passo. O tipo dominante em máquinas CNC, impressoras 3D e instrumentos de laboratório de precisão.
Onde os Steppers se destacam e onde não
Steppers são ideais quando você precisa de controle de posição de malha aberta repetível sem o custo de um sistema de codificador de malha fechada. Eles mantêm sua posição sob carga com torque nominal total, mesmo quando estacionários – uma propriedade chamada torque de retenção que os motores CC contínuos não possuem. A compensação: o torque cai drasticamente acima de algumas centenas de RPM , e etapas perdidas sob sobrecarga não são detectadas sem um sensor de feedback. Eles também consomem corrente nominal total mesmo quando estacionários, tornando-os menos eficientes em projetos alimentados por bateria.
Servomotores: Precisão de circuito fechado para cargas dinâmicas
Um servo motor não é um tipo de motor fundamentalmente diferente – normalmente é um motor CC com ou sem escovas emparelhado com um codificador de posição e um circuito de controle que compara continuamente a posição real com a posição comandada e corrige qualquer erro. Essa arquitetura de malha fechada é o que torna os servossistemas muito mais precisos e responsivos sob cargas variadas do que os steppers de malha aberta.
Servos RC vs. Servo Motores Industriais
No espaço motor pequeno, é importante distinguir duas categorias distintas:
- Servos RC/hobby são unidades independentes com caixa de engrenagens integrada, feedback de potenciômetro e circuito de controle. Eles aceitam um sinal PWM padrão e giram para uma posição entre 0° e 180° (ou rotação contínua em versões modificadas). Eles são usados em robótica, aeronaves RC e animatrônica.
- Sistemas micro servo industriais emparelhar codificadores de alta resolução (geralmente 1.000–10.000 contagens por revolução ) com servoacionamento e controlador dedicados. Eles oferecem controle dinâmico de torque, perfil de velocidade e precisão sub-grau - encontrados em eixos CNC de precisão, máquinas pick-and-place e robótica médica.
Quando escolher o servo em vez do stepper
Os servossistemas são a escolha certa quando a carga varia de forma imprevisível, quando alta velocidade e alto torque são necessários simultaneamente ou quando a precisão da posição deve ser verificada e corrigida em tempo real. Eles são mais complexos e caros que os sistemas de passo, mas para aplicações dinâmicas e de alto ciclo de trabalho eles são mais precisos e mais eficientes em termos de energia - um servo motor só consome corrente proporcional à demanda de torque, ao contrário de um passo a passo que consome corrente total continuamente.
Comparação lado a lado de pequenos tipos de motores CC
A tabela abaixo resume as principais características operacionais e adequação à aplicação para cada tipo de motor:
| Tipo de motor | Complexidade de controle | Eficiência Típica | Vida útil | Controle de posição | Custo relativo |
|---|---|---|---|---|---|
| DC escovado | Muito baixo | 70–80% | 500–2.000 horas | Nenhum (velocidade de malha aberta) | Mais baixo |
| DC sem escova | Médio (precisa de ESC) | 85–95% | 10.000–30.000 horas | Controle de velocidade | Médio |
| DC sem núcleo | Baixo-médio | 75–90% | 1.000–5.000 horas | Velocidade; resposta suave | Alto |
| Stepper | Médio | 50–70% | Muito longo (sem pincéis) | Posição de malha aberta | Baixo-médio |
| Servo | Alto | 80–95% | Longo (baseado em BLDC) | Precisão de circuito fechado | Altoest |
Configurações especializadas de pequenos motores CC que vale a pena conhecer
Além dos cinco tipos principais, diversas configurações especializadas aparecem frequentemente em aplicações de micromotores:
Motoredutores
Um motorredutor integra uma caixa de engrenagens diretamente em qualquer um dos tipos de motor acima. Taxas de redução de 10:1 a 1000:1 são comuns em fatores de forma micro. Isso troca a velocidade de saída por um torque de saída proporcionalmente mais alto, possibilitando que um pequeno motor escovado consumindo 200mA acione uma carga mecânica que exija muito mais torque do que o motor simples poderia fornecer. O motorredutor N20 - um dos componentes mais populares para hobbyistas e robótica - é um motor DC escovado com uma caixa de engrenagens de metal integrada em um pacote com menos de 25 mm de comprimento.
Motores de vibração (ERM e LRA)
Os motores de massa rotativa excêntrica (ERM) são motores CC escovados com um peso descentralizado preso ao eixo - a rotação da massa desequilibrada cria vibração. Os atuadores ressonantes lineares (LRA) usam um mecanismo de bobina de voz para produzir feedback tátil preciso e ajustável em frequência. Ambos são derivados de motores micro DC usados em smartphones, wearables, controladores de jogos e dispositivos de alerta médico. Oferta dos LRAs tempos de resposta significativamente mais rápidos (5–10 ms vs. 50–100 ms para ERMs) e são cada vez mais preferidos em aplicações táteis premium.
Motores Panqueca (planos)
Os motores panqueca sacrificam o comprimento axial para obter um perfil muito plano – alguns medem menos de 5 mm de altura. Eles usam um rotor sem núcleo ou de circuito impresso em forma de disco e são usados onde a profundidade de instalação é a restrição crítica: dentro de juntas robóticas finas, em medidores de glicose no sangue e em certos atuadores aeroespaciais.
Como selecionar o pequeno motor DC certo para sua aplicação
Trabalhar através de um processo de seleção estruturado evita as incompatibilidades mais comuns entre o tipo de motor e os requisitos da aplicação:
- Defina a carga: Calcule o torque de saída e a velocidade necessários no eixo. Considere as cargas de pico, não apenas as cargas médias – um motor que lida com a demanda em estado estacionário pode parar ou superaquecer sob condições de inicialização ou sobrecarga.
- Determine as necessidades de controle de posição: Se você precisar parar em posições angulares precisas, serão necessários steppers ou sistemas servo. Se você precisar apenas de controle de velocidade, os motores CC com ou sem escovas são mais simples e baratos.
- Avalie o ciclo de trabalho: Um motor funcionando continuamente com alta carga necessita de alta eficiência (BLDC) e gerenciamento térmico adequado. Um motor usado intermitentemente (uma unidade de lente de câmera que se move por 0,5 segundos) pode tolerar menor eficiência.
- Verifique o ambiente operacional: A alta sensibilidade EMI (equipamento médico, instrumentação de precisão) exclui motores com escovas. Ambientes que exigem vedação com classificação IP favorecem projetos sem escovas, onde a comutação é eletrônica e não mecânica.
- Considere os requisitos de vida útil: Produtos de consumo com vida útil curta podem usar motores escovados. Dispositivos que requerem de 5 a 10 anos de operação confiável sem manutenção devem usar BLDC ou tipos de passo.
- Defina um orçamento por unidade: Os motores escovados começam abaixo de US$ 1 em volume. Sistemas servo ou sem núcleo de precisão podem custar entre US$ 50 e US$ 500. O ganho de desempenho deve justificar o delta de custo para a aplicação específica.
Para a maioria das aplicações de baixo custo e baixo ciclo de trabalho – brinquedos, robótica básica, atuadores simples – um motor DC escovado com ou sem caixa de velocidades é o ponto de partida pragmático. Quando eficiência, longevidade, ruído ou precisão entram em cena, a seleção sobe na curva de complexidade e custo em direção a soluções BLDC, coreless, stepper ou servo.
Aplicações comuns mapeadas para o tipo de motor
Exemplos de aplicação do mundo real tornam a lógica de seleção mais concreta:
| Aplicação | Tipo de motor Used | Motivo principal |
|---|---|---|
| Rodas motrizes de carro de brinquedo | DC escovado | Mais baixo cost, simple control |
| Propulsão de drones | DC sem escova | Eficiência, alta rotação, longa vida |
| Foco automático da câmera | DC sem núcleo | Inércia ultrabaixa, resposta suave |
| Eixos de impressora 3D | Passo híbrido | Posição de malha aberta, high holding torque |
| Articulações de braço robótico | Servo (baseado em BLDC) | Precisão de circuito fechado, dynamic load handling |
| Háptica do smartphone | Motor vibratório LRA | Resposta rápida, controle de feedback preciso |
| Ventilador portátil | DC sem escova | Longa vida útil, baixo EMI, eficiência |
| Servo RC (direção) | DC escovado gearbox pot | Controle de posição compacto e independente |
Notícias
-
Escove as origens e fundações físicas do motor DC O Motor CC de escova é pioneira na conversão de energia elétrica em movimento mecânico e sua história está int...
LER MAIS -
Quem ainda usa motores CC escovados atualmente? Motores CC escovados em pequenos eletrodomésticos Apesar da crescente adoção da tecnologia de motores sem escovas, os p...
LER MAIS -
Aplicações de motores CC com escova em eletrônicos de consumo e dispositivos inteligentes Papel do motor DC da escova no design de eletrônicos de consumo Motor ...
LER MAIS
Links rápidos
 Página inicial
Produto


Direitos de autor© Yuyao Hongyang Micromotor Co., Ltd. Todos os direitos reservados.