Eng


 Página inicial / Notícias / Notícias da indústria / Compreendendo os motores DC: como fazer uma construção simples versus motores micro DC profissionais
Compreendendo os motores DC: como fazer uma construção simples versus motores micro DC profissionais
 2026.06.03
 Notícias da indústria
A Motor CC converte energia elétrica de corrente contínua em energia rotacional mecânica usando a interação entre um campo magnético e condutores que transportam corrente. Você pode construir um motor CC básico com bateria, fio de cobre, ímã permanente e comutador de clipe de papel em menos de 30 minutos — mas a compreensão de todo o processo de construção revela por que os motores comerciais, especialmente micromotores CC , são projetados para tolerâncias tão precisas. Este artigo cobre tudo, desde construções caseiras até especificações profissionais de micromotores.
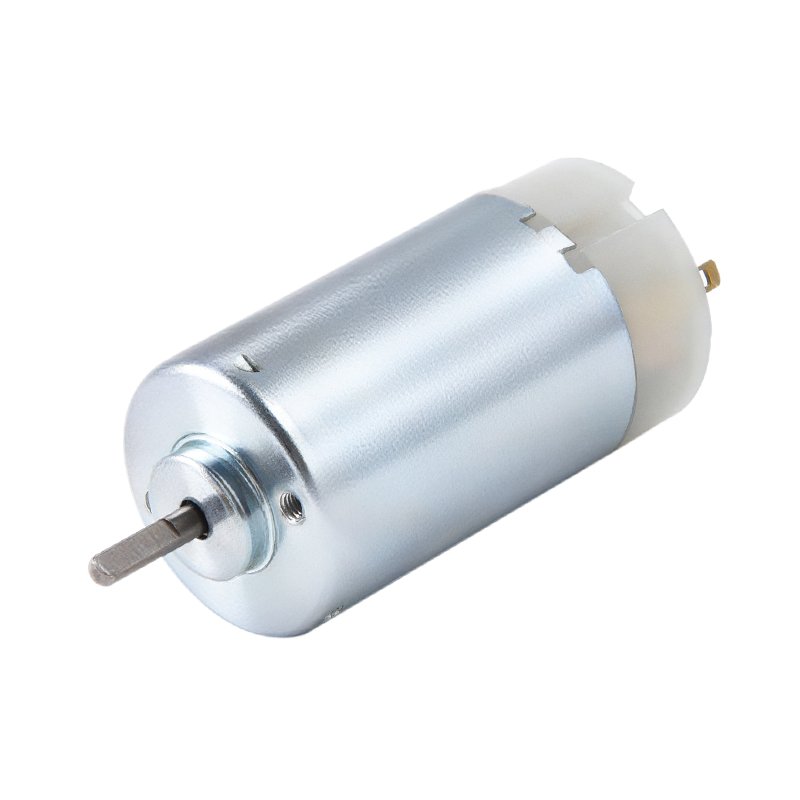
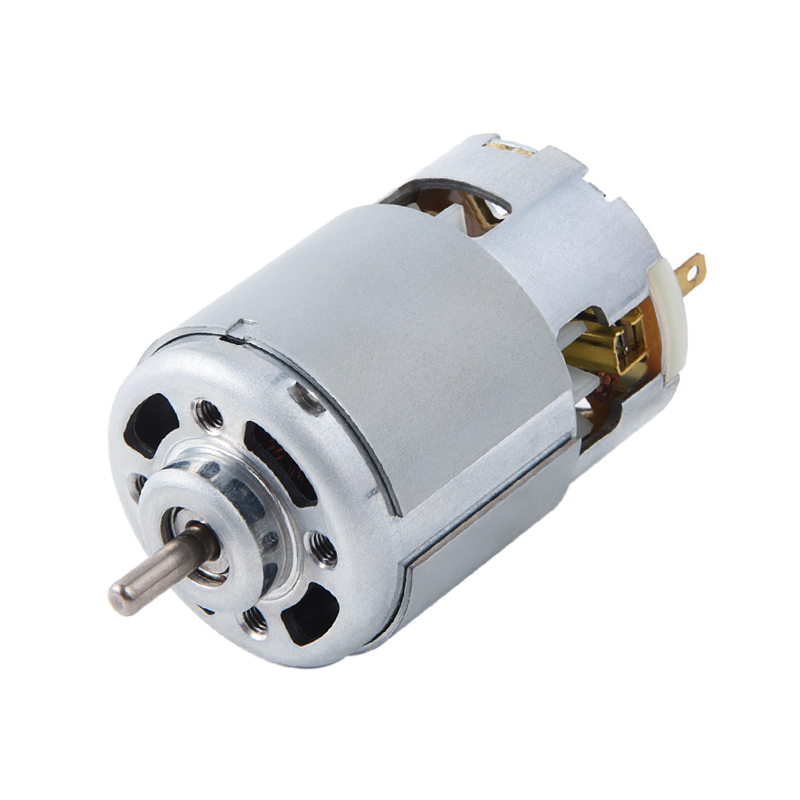
Componentes principais de cada motor DC
Antes de construir ou selecionar um motor DC, você precisa entender suas partes fundamentais. Cada componente desempenha um papel inegociável na conversão de eletricidade em rotação.
- Estator: A parte estacionária que fornece o campo magnético, seja por meio de ímãs permanentes ou enrolamentos de campo.
- Rotor (Armadura): A parte rotativa enrolada em bobinas de cobre que transporta corrente e gera torque.
- Comutador: Um anel de cobre segmentado que inverte a direção da corrente nas bobinas da armadura para manter a rotação contínua.
- Pincéis: Contatos de carbono ou grafite que transferem corrente do circuito externo para o comutador.
- Eixo: O eixo de saída que fornece potência mecânica à carga.
- Carcaça/Estrutura: Fornece suporte estrutural e caminho de fluxo magnético em projetos com núcleo de ferro.
Em micromotores DC usados em dispositivos como drones, aparelhos auditivos ou equipamentos médicos de precisão, todos os seis componentes são miniaturizados para diâmetros tão pequenos quanto 4mm , mas a física subjacente permanece idêntica à de um motor industrial de tamanho real.
Como fazer um motor DC básico: passo a passo
Esta construção DIY demonstra o princípio de funcionamento usando materiais domésticos. É ideal para estudantes, educadores e engenheiros que desejam um modelo de referência prático.
Materiais necessários
- Bateria AA de 1,5 V ou 3 V (ou suporte de bateria)
- Aproximadamente 1 metro de fio magnético de cobre esmaltado 26 AWG
- Dois grandes alfinetes de segurança de aço ou clipes de papel (para suportes de escova)
- Um disco magnético de neodímio ou cerâmica (diâmetro mínimo de 10 mm)
- Lixa (grão fino, 400)
- Fita isolante ou elástico para proteger as conexões
Construção passo a passo
- Enrole a bobina da armadura: Enrole o fio de cobre firmemente em torno de um objeto cilíndrico (por exemplo, uma bateria AA) de 15 a 20 vezes para formar uma bobina compacta. Deixe aproximadamente 3 cm de fio estendendo-se de cada extremidade como condutores.
- Prenda a bobina: Enrole as duas pontas livres ao redor do corpo da bobina duas vezes para manter a forma. Os condutores devem estender-se axialmente a partir do centro de cada lado.
- Prepare os contatos do comutador: Em uma das pontas, lixe completamente o esmalte de todos os lados. Por outro lado, lixe apenas a metade superior do esmalte. Esta assimetria cria o efeito de comutação – a corrente flui apenas durante metade da rotação.
- Construa os suportes das escovas: Dobre dois clipes de papel em forma de U e prenda-os aos terminais positivo e negativo da bateria usando fita adesiva. Os cabos da bobina irão descansar e girar dentro desses suportes.
- Equilibre a bobina: Coloque os cabos da bobina nos suportes dos clipes de papel. Se a bobina girar de forma irregular, remodele-a suavemente para que seu centro de massa se alinhe com o eixo de rotação.
- Posicione o ímã: Coloque o ímã de neodímio diretamente abaixo ou acima da bobina. O campo deve ser perpendicular ao plano da bobina na posição de repouso.
- Teste e solucione problemas: Dê um giro suave na bobina. Se ele não continuar girando, verifique a qualidade do contato nas bases, lixe novamente os cabos ou inverta a polaridade do ímã. Um motor em funcionamento normalmente alcançará 1.000–3.000 RPM em uma fonte de 1,5 V dependendo da massa da bobina e da força do ímã.
Configurações de enrolamento de motor DC e seu impacto
Em motores CC comerciais, a forma como os enrolamentos de campo e os enrolamentos da armadura são conectados determina o comportamento velocidade-torque do motor. Existem quatro configurações padrão:
| Tipo de enrolamento | Conexão | Regulação de velocidade | Aplicação Típica |
|---|---|---|---|
| Série | Campo em série com armadura | Ruim (a velocidade cai sob carga) | Tração elétrica, guindastes |
| Derivação | Campo em paralelo com a armadura | Bom (velocidade quase constante) | Tornos, ventiladores, transportadores |
| Composto | Enrolamentos série e shunt | Moderado | Elevadores, prensas |
| Ímã Permanente | Sem enrolamento de campo; ímãs fixos | Bom | Micro motores DC, brinquedos, robótica |
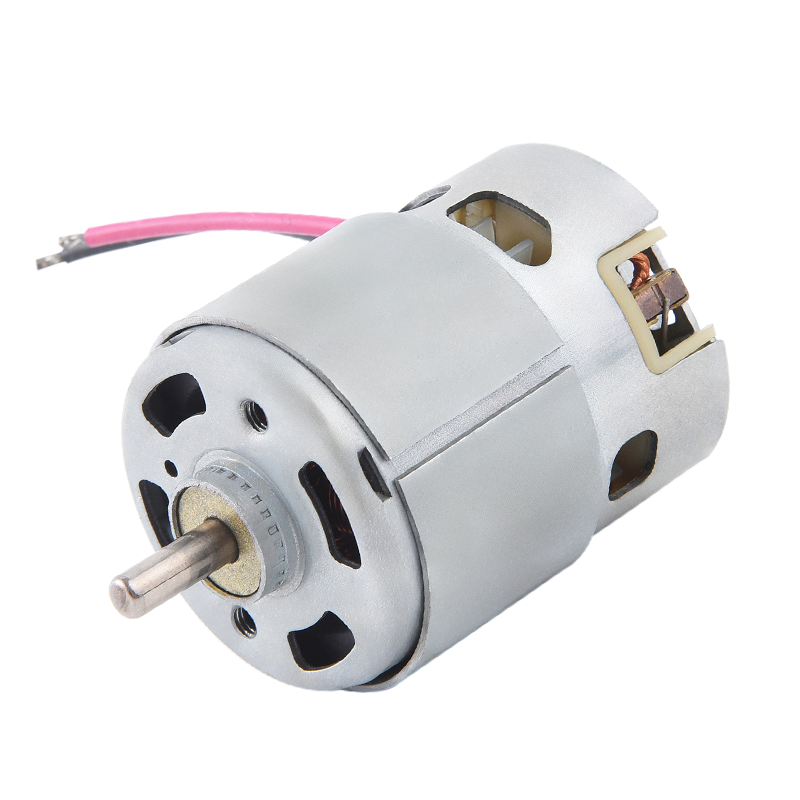
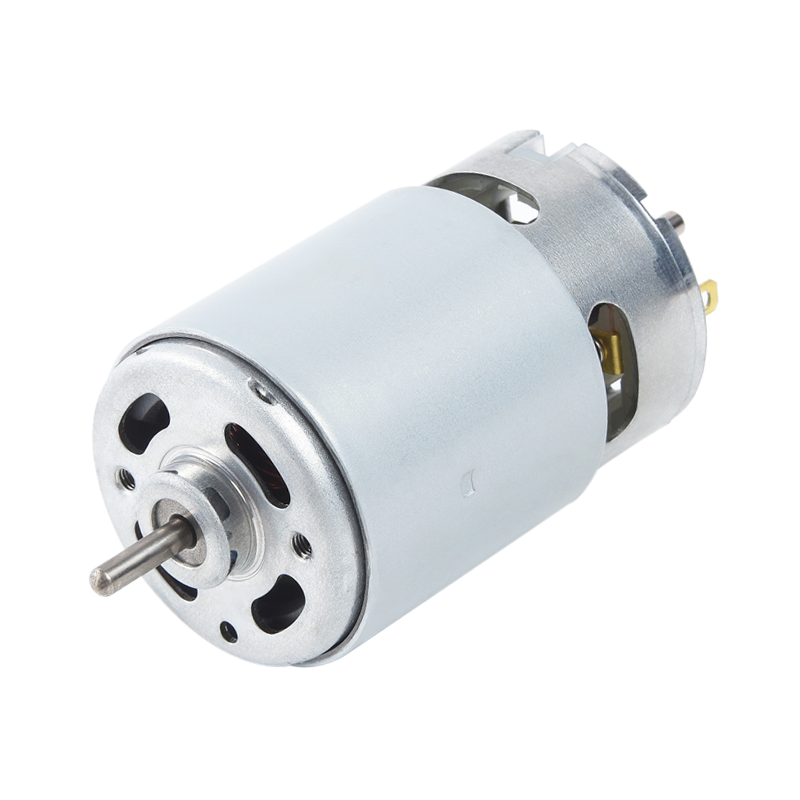
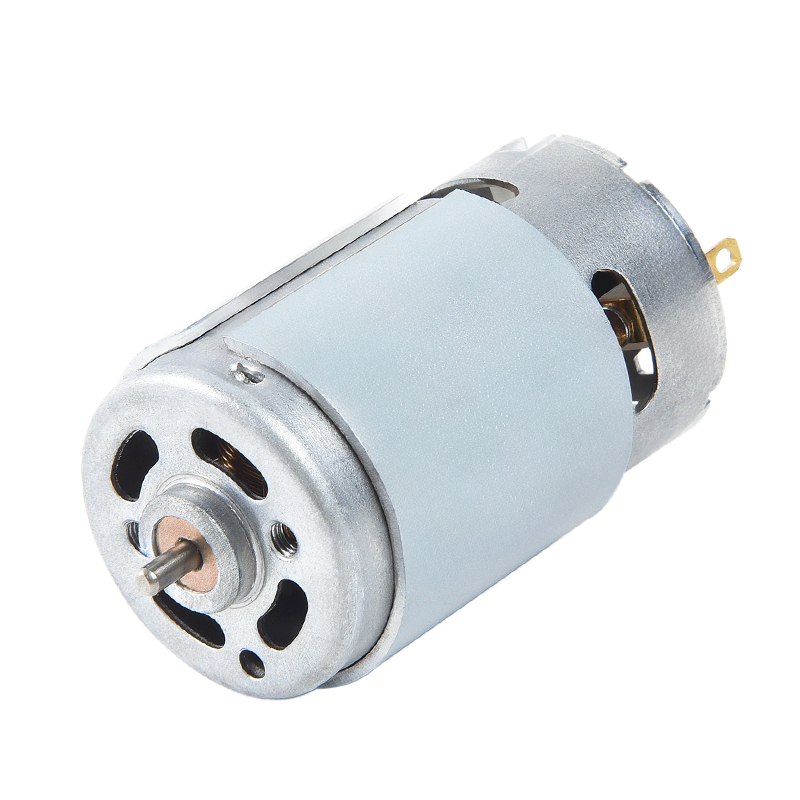
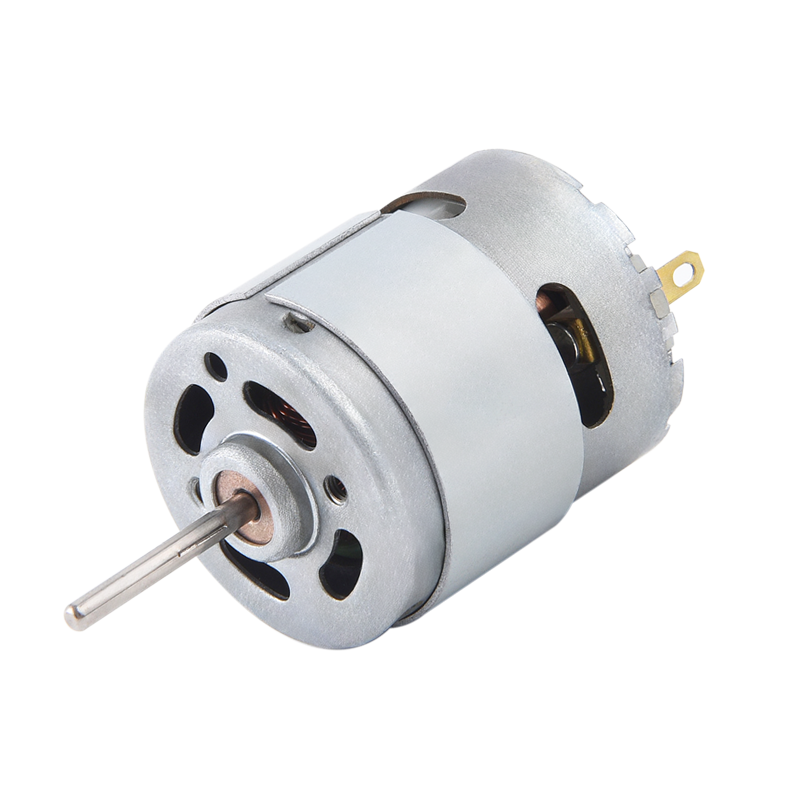
Motores DC de ímã permanente (PMDC) dominam o segmento de micromotores porque a eliminação dos enrolamentos de campo reduz simultaneamente as perdas de tamanho, peso e potência. A maioria dos micro motores DC com menos de 50 mm de diâmetro usa esta configuração.
Motores Micro DC: especificações, tamanhos e critérios de seleção
Os motores Micro DC são versões miniaturizadas de motores DC padrão, normalmente definidos como motores com diâmetro de corpo abaixo 36mm e uma tensão operacional entre 1,5 V e 24 V . Eles são projetados para precisão, baixo consumo de energia e alta velocidade de rotação em relação ao seu tamanho.
Classes comuns de tamanho de motor Micro DC
| Designação | Diâmetro (mm) | Tensão Típica (V) | Velocidade sem carga (RPM) | Torque de parada (mNm) |
|---|---|---|---|---|
| 4mm class | 4 | 1,5 – 3 | 50.000 – 100.000 | 0,02 – 0,1 |
| Classe de 8mm | 8 | 3 – 6 | 20.000 – 60.000 | 0,1 – 0,5 |
| Classe 12 mm (tipo 130) | 12 – 15 | 3 – 12 | 8.000 – 25.000 | 1 – 10 |
| Classe 24 mm (tipo 280) | 24-28 | 6 – 24 | 3.000 – 15.000 | 10 – 80 |
| 36mm class (370-type) | 35 – 36 | 12 – 24 | 2.000 – 8.000 | 50 – 300 |
Parâmetros principais a serem avaliados ao selecionar um motor Micro DC
- Classificação KV (RPM/V): Define a velocidade por volt. Um motor de 3.000 KV a 5 V produz aproximadamente 15.000 RPM em condições sem carga.
- Torque de parada: O torque máximo que o motor pode produzir na velocidade zero. Exceder este valor causa superaquecimento em segundos.
- Corrente sem carga: Corrente consumida ao girar livremente, indicando atrito do rolamento e perdas nas escovas. Valores típicos: 20–150 mA para motores de 8–24 mm.
- Resistência terminal: A resistência mais baixa permite mais corrente e torque, mas gera mais calor. Os valores variam de 0,5 Ω a 30 Ω em micromotores.
- Eficiência no ponto de operação: A maioria dos micro motores DC atingem o pico em 50–75% de eficiência em torno de 10–20% do torque de estol.
O papel dos materiais magnéticos no desempenho do motor DC
A escolha do material magnético determina significativamente a densidade de potência de um motor DC, especialmente em microformatos onde cada miligrama e milímetro cúbico é importante.
- Ímãs de ferrite (cerâmica): Baixo custo, resistente à corrosão, mas com fraca densidade de energia (~3,5 MGOe). Comum em motores e brinquedos baratos.
- Ímãs de Alnico: Boa estabilidade de temperatura (utilizável até 540°C), densidade energética moderada (~5 MGOe). Encontrado em projetos de motores mais antigos e em aplicações especializadas de alta temperatura.
- Samário Cobalto (SmCo): Alta densidade de energia (~18–30 MGOe), excelente resistência ao calor (até 300°C). Preferido para micromotores aeroespaciais e militares.
- Neodímio Ferro Boro (NdFeB): A maior densidade de energia disponível (~35–52 MGOe). Usado em mais de 80% dos micromotores DC modernos de alto desempenho devido à sua capacidade de fornecer torque máximo em volume mínimo, embora exija revestimentos protetores contra corrosão.
Mudar de um ímã de ferrite para um ímã de NdFeB das mesmas dimensões pode aumentar o torque de parada do motor em um fator de 3–5×, razão pela qual a miniaturização se tornou comercialmente viável somente depois que os ímãs de NdFeB foram produzidos em massa no final dos anos 1980.
Métodos de controle de velocidade do motor DC
Controlar a velocidade de um motor CC é essencial em quase todas as aplicações do mundo real. Cada um dos três métodos principais se adapta a diferentes cenários:
Modulação por largura de pulso (PWM)
O PWM liga e desliga rapidamente a tensão de alimentação. Variando o ciclo de trabalho – a porcentagem de tempo em que a tensão está ligada – a tensão efetiva e, portanto, a velocidade são controladas. Um ciclo de trabalho de 50% a 12 V se comporta como uma tensão média de 6 V. O PWM é altamente eficiente porque o transistor chaveador dissipa energia mínima. Frequências de 20–25 kHz são comuns para evitar ruído audível. Este é o método padrão usado em drivers de motor baseados em Arduino, CIs de ponte H como o L298N e a maioria dos controladores de motor micro DC.
Controle de tensão de armadura
Variar a tensão de alimentação CC altera diretamente a velocidade abaixo da velocidade base. Este método oferece controle de velocidade suave e é usado em motores shunt e PMDC. Requer uma fonte de alimentação DC variável ou um conversor buck, tornando-o mais intensivo em hardware do que o PWM.
Enfraquecimento de campo (para motores de campo enrolado)
A redução da corrente do enrolamento de campo enfraquece o campo magnético, permitindo que o rotor gire mais rápido do que a velocidade base ao custo de um torque reduzido. Esta técnica permite velocidades acima da classificação nominal e é usada em sistemas de tração e acionamentos de fusos industriais.
Aplicações no mundo real de motores Micro DC
Os motores Micro DC estão incorporados em centenas de produtos de uso diário. Sua faixa de aplicação ilustra o quanto a engenharia está contida em componentes que geralmente pesam menos de 5 gramas.
- Dispositivos médicos: As bombas de insulina usam motores PMDC de 6–10 mm para fornecer volumes de dose precisos. As ferramentas robóticas cirúrgicas contam com motores de classe de 24 mm capazes de precisão posicional repetida dentro de ±0,1 mm.
- Eletrônicos de consumo: Os motores de vibração em smartphones são micro motores DC do tipo moeda plana, normalmente com 8–10 mm de diâmetro, operando a 3 V com massa rotativa excêntrica para feedback tátil.
- Sistemas automotivos: Um veículo de passageiros moderno contém entre 40 e 80 pequenos motores DC para funções que incluem ajuste de espelhos, elevadores de janelas, posicionamento de assentos e amortecedores HVAC.
- Drones e veículos RC: Micro motores DC escovados na faixa de 8–24 mm alimentam os eixos de guinada, inclinação e rotação em pequenos quadricópteros, embora designs sem escova sejam cada vez mais preferidos para maior vida útil.
- Automação industrial: Motores micro DC acionam os mecanismos de foco em câmeras de visão mecânica e os parafusos de avanço de estágios CNC compactos que exigem posicionamento submilimétrico.
Falhas comuns do motor DC e como diagnosticá-las
Quer você mesmo tenha construído um motor CC ou esteja fazendo a manutenção de um micromotor em um produto, compreender os modos de falha economiza tempo e evita danos.
| Sintoma | Causa provável | Método de diagnóstico |
|---|---|---|
| Motor não gira | Circuito aberto na armadura ou contato da escova perdido | Meça a resistência terminal; não deveria ser ∞ |
| Faíscas excessivas nas escovas | Escovas gastas, comutador sujo ou sobrecarga | Inspecione a superfície do comutador; verificar sorteio atual |
| Baixa velocidade ou baixo torque | Ímãs permanentes desmagnetizados ou alta resistência à escova | Compare a velocidade sem carga com a folha de dados; verifique a pressão de contato da escova |
| Superaquecimento | Operação contínua perto do torque de parada | Medir corrente; comparar com a classificação atual de parada |
| Vibração ou ruído | Eixo torto, rolamentos desgastados ou desequilíbrio da bobina | Gire o eixo manualmente; verifique se há folga radial >0,05 mm |
Motores DC com escova e sem escova: quando usar cada um
O termo "motor DC" abrange cada vez mais designs com e sem escova (BLDC). Compreender as compensações determina a escolha certa para cada projeto.
- Motores DC escovados: Controle mais simples (tensão contínua ou PWM), menor custo, mas as escovas se desgastam. A vida útil típica da escova é 500–3.000 horas dependendo da carga e da velocidade. Ideal para produtos de consumo, brinquedos e protótipos de baixo custo.
- Motores DC sem escova: A comutação eletrônica via controlador IC substitui totalmente as escovas. A vida útil excede 10.000 horas , a eficiência é 5–15% maior e as velocidades de pico são maiores. Necessário para drones, robótica de precisão e implantes médicos onde a confiabilidade não é negociável.
Para um hobbyista DIY construindo um primeiro motor ou prototipando um pequeno robô, os motores PMDC escovados no formato 130 ou 180 oferecem o ponto de entrada mais fácil - eles estão amplamente disponíveis, custam menos de US$ 1 cada em volume e funcionam diretamente com qualquer escudo do driver do motor PWM.
Notícias
-
Escove as origens e fundações físicas do motor DC O Motor CC de escova é pioneira na conversão de energia elétrica em movimento mecânico e sua história está int...
LER MAIS -
Quem ainda usa motores CC escovados atualmente? Motores CC escovados em pequenos eletrodomésticos Apesar da crescente adoção da tecnologia de motores sem escovas, os p...
LER MAIS -
Aplicações de motores CC com escova em eletrônicos de consumo e dispositivos inteligentes Papel do motor DC da escova no design de eletrônicos de consumo Motor ...
LER MAIS
Links rápidos
 Página inicial
Produto


Direitos de autor© Yuyao Hongyang Micromotor Co., Ltd. Todos os direitos reservados.