Idioma


 Página inicial / Notícias / Notícias da indústria / Qual é o uso de escovas em motores DC? Guia completo
Qual é o uso de escovas em motores DC? Guia completo
 2026.04.29
 Notícias da indústria
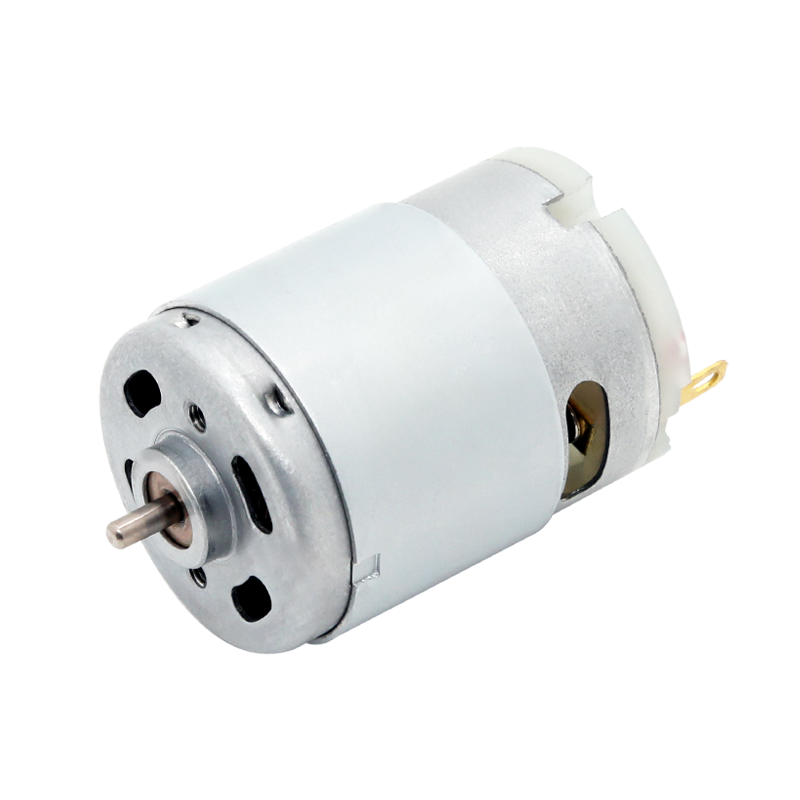
Em um motor DC, as escovas têm uma finalidade essencial: eles transferem corrente elétrica da fonte de alimentação estacionária para os enrolamentos rotativos da armadura através do contato deslizante contínuo com o comutador . Sem escovas, a corrente não consegue atingir as bobinas do rotor, o campo magnético necessário para a rotação não pode ser estabelecido e o motor não pode funcionar. As escovas não são, portanto, componentes periféricos – elas são a interface elétrica que faz funcionar um motor CC com escovas.
Compreender exatamente o que os pincéis fazem — e por que os engenheiros os desenvolveram motores elétricos CC sem escova eliminá-los — é fundamental para selecionar a tecnologia de motor correta para qualquer aplicação, desde acionamentos industriais até precisão micro motores DC sem escova em dispositivos médicos e drones.
As funções específicas das escovas em um motor DC
As escovas em um motor CC executam duas funções distintas, mas inseparáveis simultaneamente, e ambas são críticas para a operação do motor.
Função 1: Transferência de Corrente Elétrica para a Armadura Rotativa
A armadura – a parte rotativa de um motor DC – contém enrolamentos de bobina que devem transportar corrente para gerar a força eletromagnética que produz a rotação. Como a armadura gira continuamente, uma conexão de fio fixa é impossível. As escovas resolvem isso pressionando o comutador (um anel de cobre segmentado montado no eixo da armadura) sob tensão de mola, mantendo contato elétrico contínuo independentemente da velocidade de rotação . A corrente flui da fonte de alimentação → através da escova → através da interface escova-comutador → para os enrolamentos da armadura → de volta através da escova oposta para completar o circuito.
Função 2: Comutação — Inversão da direção da corrente nas bobinas da armadura
A segunda e igualmente crítica função das escovas é a comutação: mudando mecanicamente a direção do fluxo de corrente através de cada bobina da armadura precisamente no momento certo para manter o torque contínuo em uma direção de rotação. À medida que a armadura gira, cada segmento do comutador passa sob a escova em sequência. A escova conecta dois segmentos adjacentes durante o instante de comutação, curto-circuitando a bobina em comutação e invertendo a direção da corrente naquela bobina. Sem esta comutação, as bobinas da armadura gerariam impulsos de torque alternados que se cancelam e o motor não sustentaria a rotação. Em um motor CC típico, este evento de comutação ocorre centenas a milhares de vezes por segundo dependendo do número de segmentos do comutador e da rotação do motor.
A construção física das escovas do motor DC
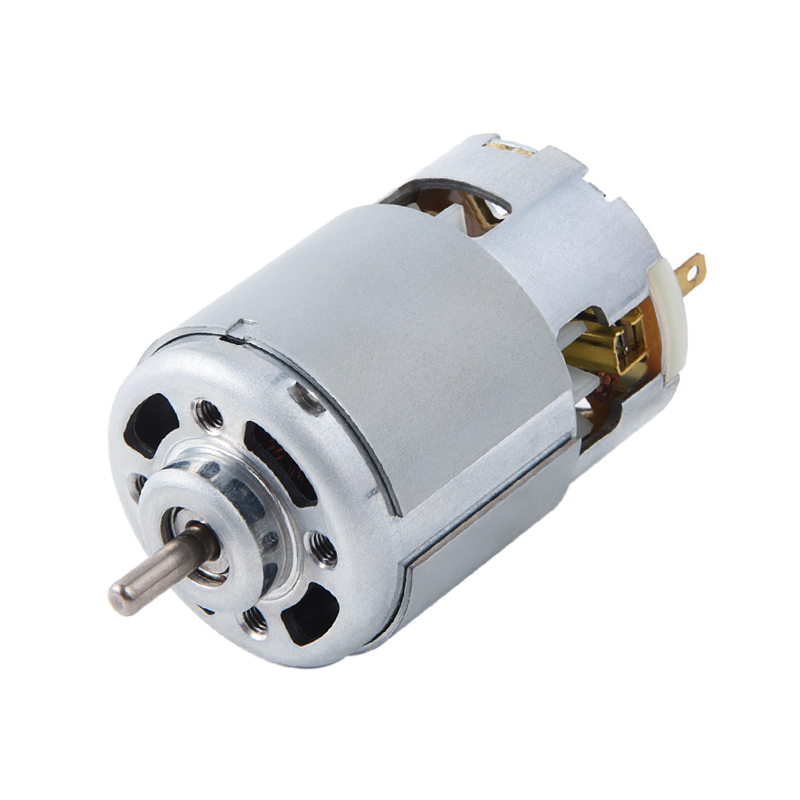
As escovas são blocos de composto de carbono-grafite acionados por mola, mantidos em porta-escovas posicionados ao redor da circunferência do comutador. A maioria dos motores DC usa duas ou quatro escovas espaçados simetricamente. A mola mantém uma pressão de contato normalmente 150 a 400 gramas por cm² — o suficiente para garantir um contato elétrico confiável sem atrito excessivo. O material de carbono é deliberadamente mais macio que o comutador de cobre, de modo que as escovas se desgastam preferencialmente, protegendo a superfície mais cara do comutador.
Por que as escovas criam limitações fundamentais em motores CC
Embora as escovas permitam a operação do motor CC, elas introduzem simultaneamente um conjunto de restrições de desempenho, confiabilidade e manutenção que são inerentes ao mecanismo de contato escova-comutador - e não podem ser totalmente eliminadas independentemente da qualidade do material da escova ou do refinamento do design.
Desgaste mecânico e vida útil limitada
As escovas são componentes consumíveis. O contato deslizante contínuo contra o comutador giratório corrói o material da escova a uma taxa que depende da densidade da corrente, da pressão de contato, da velocidade da superfície do comutador e das condições ambientais. A vida útil típica da escova em um motor CC em funcionamento contínuo é 1.000 a 5.000 horas de operação , após o qual as escovas devem ser inspecionadas e substituídas. Em comparação, os motores CC sem escovas – que eliminam totalmente esse mecanismo de contato – alcançam rotineiramente 10.000 a 50.000 horas de vida útil sem manutenção relacionada à comutação.
Perdas Elétricas e Geração de Calor na Interface de Contato
O contato escova-comutador cria uma queda de tensão resistiva de aproximadamente 0,5 a 2 volts por escova , independentemente do tamanho do motor. Em um motor pequeno funcionando com 12V, duas escovas juntas consomem 8 a 33% da tensão de alimentação apenas nas perdas de resistência de contato – reduzindo diretamente a eficiência. Esta energia perdida é dissipada como calor na superfície de contato, limitando a capacidade térmica do motor e exigindo ventilação adequada mesmo em níveis de potência modestos.
Faíscas, ruído elétrico e limitações de velocidade
Durante a comutação, a escova provoca um curto-circuito na bobina de comutação por um breve instante. Se a sincronização for imperfeita - o que é inevitável à medida que a velocidade, a carga e a temperatura do motor variam - a corrente da bobina não é totalmente revertida antes que a escova se mova para o próximo segmento, causando arco e faíscas na interface escova-comutador . Essa faísca gera interferência eletromagnética (EMI) que pode interromper os componentes eletrônicos próximos, danificar a superfície do comutador ao longo do tempo e limitar a velocidade máxima de operação segura. A maioria dos motores CC escovados tem limites práticos de velocidade de 5.000 a 15.000 RPM antes que as faíscas relacionadas à comutação se tornem destrutivas, enquanto os motores sem escova operam rotineiramente em 50.000 a 100.000 RPM em aplicações de alta velocidade.
Restrições Ambientais
A faísca inerente à comutação das escovas torna os motores CC com escovas inadequado para atmosferas explosivas ou inflamáveis sem gabinetes de segurança intrínseca caros. O pó da escova de carvão acumula-se dentro da carcaça do motor, exigindo limpeza regular para evitar falhas de rastreamento e curtos-circuitos. Em aplicações submersas ou de alta umidade, a contaminação da interface escova-comutador por umidade causa operação errática e corrosão acelerada.
O que é um motor elétrico CC sem escova e como ele resolve o problema da escova
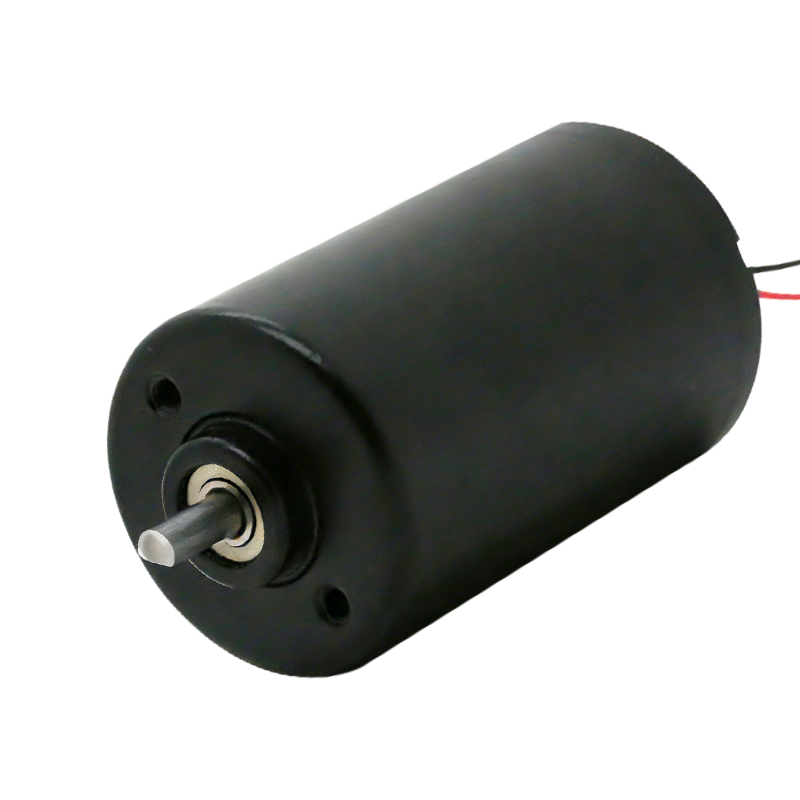
Um motor elétrico CC sem escovas (motor BLDC) alcança o mesmo resultado que um motor CC com escovas - velocidade de rotação e torque controlados - mas elimina totalmente as escovas e o comutador ao movendo os ímãs permanentes para o rotor e colocando os enrolamentos energizados no estator estacionário . Como os enrolamentos não giram mais, não há necessidade de contato elétrico deslizante e nenhum comutador é necessário.
A comutação - a comutação de corrente entre os enrolamentos para manter a rotação - é realizada eletronicamente por um controlador de motor dedicado (driver ESC ou BLDC) que usa feedback de posição do rotor de sensores de efeito Hall ou detecção de back-EMF para energizar as fases corretas do enrolamento do estator na sequência correta. Esta comutação eletrônica é mais rápido, mais preciso e perfeitamente sincronizado em todas as condições de velocidade e carga , eliminando a comutação mecânica imperfeita que causa faíscas em motores com escovas.
Princípio de funcionamento do motor BLDC passo a passo
- O controlador do motor lê a posição do rotor através de sensores de efeito Hall (ou back-EMF em projetos sem sensor) para saber a posição angular exata do rotor de ímã permanente a cada momento.
- Com base na posição do rotor, o controlador energiza os enrolamentos de fase apropriados do estator usando transistores de potência (MOSFETs ou IGBTs), criando um campo magnético rotativo no estator.
- O rotor de ímã permanente é atraído e repelido pelo campo giratório do estator, produzindo torque e rotação — exatamente como em um motor escovado, mas sem qualquer contato físico entre as peças estacionárias e rotativas.
- O controlador atualiza continuamente a sequência de comutação à medida que o rotor gira, mantendo o tempo de comutação ideal, independentemente da velocidade ou das alterações de carga - alcançando eficiências de 85% a 95% em sistemas BLDC bem projetados.
Motor DC escovado vs. motor DC sem escova: comparação direta de desempenho
| Parâmetro | Motor CC escovado | Motor CC sem escova |
|---|---|---|
| Método de comutação | Mecânico (comutador de escovas) | Eletrônico (controlador do motor) |
| Eficiência Típica | 75–85% | 85–95% |
| Vida útil | 1.000–5.000 horas | 10.000–50.000 horas |
| Velocidade Máxima | 5.000–15.000 RPM (típico) | Até 100.000 RPM |
| Manutenção | É necessária a substituição regular da escova | Mínimo – apenas rolamentos |
| EMI / faísca | Faíscas significativas e EMI | EMI mínimo |
| Nível de ruído | Maior (arco por fricção da escova) | Inferior (sem atrito de contato) |
| Controle de velocidade | Simples (ajuste de tensão) | Requer controlador dedicado |
| Custo Inicial | Inferior | Superior (controlador do motor) |
| Custo total de propriedade | Maior (tempo de inatividade para manutenção) | Inferior over full service life |
| Ambientes Perigosos | Não é adequado sem gabinete especial | Adequado (sem faíscas) |
Motores DC Micro Brushless: Alto desempenho em escala miniatura
Os micromotores CC sem escovas aplicam o mesmo princípio de operação sem escovas em escalas físicas muito pequenas - normalmente com diâmetros de rotor de 4 mm a 40 mm e classificações de potência de menos de 1 watt a aproximadamente 100 watts . Nesta escala, as vantagens da tecnologia sem escovas tornam-se ainda mais críticas, porque as restrições físicas da miniaturização tornam os sistemas comutadores de escovas praticamente impraticáveis.
Por que os pincéis falham em microescala
Em um motor com diâmetro de rotor de 6 mm, os segmentos do comutador têm apenas frações de milímetro de largura. Manter contato confiável da escova nessas dimensões enquanto o motor gira 20.000 a 100.000 RPM é mecanicamente impraticável - as taxas de desgaste das escovas são catastróficas, os segmentos do comutador não podem ser fabricados com precisão suficiente a baixo custo e a resistência de contato das escovas representa uma fração inaceitavelmente grande da impedância total do circuito em um micromotor de baixa tensão. Os micromotores CC sem escova resolvem todos esses problemas, eliminando totalmente o contato físico.
Construção de Motores DC Micro Brushless
Os motores Micro BLDC são fabricados em duas configurações principais:
- Configuração interna: O rotor de ímã permanente gira dentro dos enrolamentos do estator – a topologia clássica do motor. Os micromotores Inrunner atingem as RPM mais altas devido à pequena inércia do rotor do conjunto magnético interno. Comum em peças de mão odontológicas, turbobombas e fusos de usinagem de alta velocidade operando em 50.000 a 150.000 RPM .
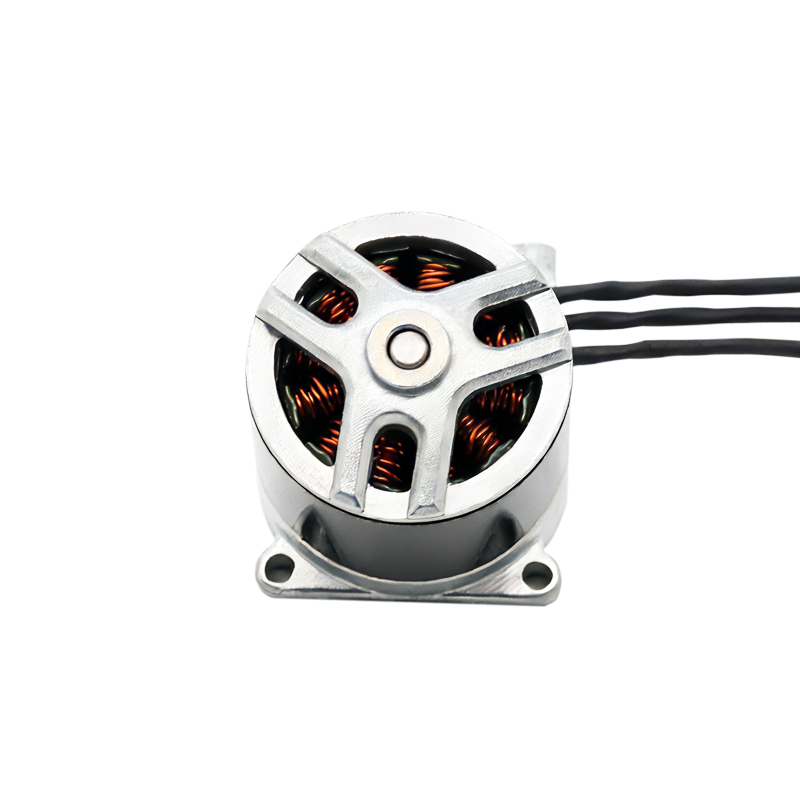
- Configuração do Outrunner: O conjunto de ímã permanente forma o invólucro giratório externo em torno do núcleo fixo do estator. Os motores Outrunner produzem maior torque em menor rotação devido ao maior diâmetro do rotor e são a configuração dominante em sistemas de propulsão de drones e multirotores, onde o acionamento direto sem caixas de câmbio é preferido.
Principais aplicações de motores CC micro-escovas
- Propulsão de drones e UAV: Os motores outrunner Micro BLDC alimentam as hélices de drones comerciais e de consumo, onde relações potência-peso de 5:1 a 10:1 (watts por grama) e o controle eletrônico preciso da velocidade são essenciais para um vôo estável.
- Dispositivos médicos: Robôs cirúrgicos, bombas implantáveis e equipamentos de diagnóstico portáteis usam micro motores BLDC porque sua longa vida útil, baixo ruído e operação sem faíscas atendem aos rigorosos requisitos de hardware de nível médico. Um micromotor BLDC típico em uma ferramenta cirúrgica funciona a 35.000 a 80.000 RPM com precisão posicional melhor que 0,1°.
- Ventiladores de resfriamento de computador e eixos de disco rígido: Os ventiladores de resfriamento em servidores e laptops e os motores de eixo em unidades de disco rígido são quase universalmente micromotores BLDC, selecionados por sua operação silenciosa, alta confiabilidade e capacidade de iniciar e parar milhões de vezes sem desgaste das escovas.
- Robótica e automação: Atuadores conjuntos em robôs colaborativos (cobots), acionamentos de garras e motores de roda AGV utilizam cada vez mais motores micro BLDC com encoders integrados, alcançando repetibilidade de posicionamento de ±0,02mm em aplicações de montagem de precisão.
- Eletrônicos de consumo: Escovas de dente elétricas, secadores de cabelo, aspiradores de mão e gimbals estabilizadores de câmera usam micromotores BLDC para atingir tamanho compacto, alta eficiência e vida útil do produto que seria impossível com designs dependentes de escova.
Selecionando entre motores CC com escova e motores CC sem escova para sua aplicação
A escolha entre tecnologia de motor CC com e sem escovas deve ser orientada pelos requisitos específicos da aplicação – e não por uma suposição geral de que sem escovas é sempre superior. Ambas as tecnologias permanecem comercialmente relevantes e são ativamente especificadas em novos designs.
Quando os motores CC escovados continuam sendo a escolha certa
- O controle simples de velocidade é adequado: Os motores CC escovados podem ser controlados por velocidade com um simples sinal PWM ou tensão variável – nenhum chip controlador de motor dedicado é necessário. Para produtos de baixo custo e baixa complexidade, isso reduz significativamente o custo da lista técnica.
- Ciclo de trabalho curto ou uso pouco frequente: Aplicações onde o motor funciona apenas ocasionalmente – um motor de janela de carro, um brinquedo, um atuador de máquina de venda automática – podem nunca acumular horas de operação suficientes para atingir os limites de desgaste das escovas. O prêmio de custo sem escova não se justifica.
- O baixo custo inicial é a principal restrição: Custo de motores escovados 30 a 60% menos do que um motor sem escova equivalente mais controlador para a mesma potência. Em produtos de consumo de grande volume com uma vida útil de 2 a 3 anos, esta diferença de custo é muitas vezes decisiva.
Quando os motores CC sem escova são a especificação correta
- Operação contínua ou com ciclo de trabalho alto: Qualquer aplicação que funcione mais do que algumas horas por dia – automação industrial, ventiladores HVAC, bombas, unidades de tração – deve usar motores sem escovas. A eliminação da manutenção das escovas por si só justifica o custo adicional dentro 6 a 18 meses de operação para a maioria dos usuários industriais.
- Requisitos de alta velocidade: Para aplicações que exigem velocidades acima de 15.000 RPM – turbobombas, ferramentas odontológicas, fusos de alta velocidade, motores drone – sem escova é a única opção viável. Os motores escovados não podem sustentar essas velocidades sem falha de comutação.
- Locais inacessíveis para manutenção: Os motores instalados em invólucros selados, incorporados em máquinas ou implantados em locais remotos onde a substituição das escovas é impraticável devem ser sem escovas para garantir confiabilidade a longo prazo.
- Ambientes sensíveis a EMI: Equipamentos médicos, instrumentos de medição de precisão e aviônicos não podem tolerar a interferência eletromagnética gerada pela comutação das escovas. Motores sem escova com filtragem adequada atendem até mesmo aos padrões EMI mais exigentes, incluindo MIL-STD-461 e IEC 61000 .
- Requisitos de miniaturização: Quando o diâmetro do motor deve ser inferior a 20–30 mm, os micromotores CC sem escovas são a única tecnologia que oferece eficiência, velocidade e confiabilidade adequadas nessa escala.
Principais especificações a serem avaliadas ao escolher um motor DC sem escova
A seleção do motor CC sem escovas correto requer a avaliação de vários parâmetros de desempenho interdependentes. A otimização isolada para uma especificação — como RPM máxima — sem considerar o torque, a curva de eficiência e os limites térmicos leva a um desempenho insatisfatório do sistema.
- Classificação KV (RPM por volt): O valor KV define quantas RPM o motor produz por volt de tensão aplicada sem carga. Um motor de alto KV (2.000–10.000 KV) é adequado para aplicações de alta velocidade e baixo torque, como hélices de drones. Um motor de baixo KV (100–500 KV) produz alto torque em baixa velocidade e é preferido para rodas de acionamento direto, guinchos e juntas robóticas.
- Torque contínuo e de pico: O torque contínuo define a carga máxima que o motor pode sustentar indefinidamente sem superaquecimento. Torque máximo – normalmente 2 a 3 vezes a classificação contínua — está disponível para rajadas curtas de aceleração. O perfil de carga do aplicativo deve permanecer dentro desses limites.
- Constante do motor (Km): Km = torque / √(perdas de potência) e é uma medida da eficiência do motor independente do tamanho. Km mais alto indica um projeto de motor mais eficiente para o mesmo tamanho de chassi.
- Número de pólos: Mais pólos magnéticos geralmente produzem um torque mais suave em baixa velocidade – importante para aplicações servo – enquanto menos pólos permitem RPM máximas mais altas. A maioria dos motores micro BLDC usa 2 a 14 pólos .
- Tipo de sensor: Os motores com sensor de efeito Hall fornecem feedback de posição preciso em todas as velocidades, incluindo zero RPM – essencial para aplicações de servo e posicionamento. Os motores BLDC sem sensor são mais simples e baratos, mas exigem velocidade mínima para detecção de back-EMF, tornando-os inadequados para aplicações que exigem controle preciso de baixa velocidade ou controle de torque de retenção.
Manutenção de motores CC escovados: prolongando a vida útil da escova
Onde os motores CC com escovas permanecem em serviço, as práticas de manutenção adequadas podem prolongar significativamente a vida útil das escovas e evitar danos prematuros ao comutador, reduzindo o custo total de manutenção e o tempo de inatividade não planejado.
- Inspecione o comprimento da escova a cada 500 horas de operação em motores industriais em funcionamento contínuo. Substitua as escovas antes que atinjam a marca de comprimento mínimo - normalmente quando desgastadas um terço do comprimento original — para evitar que a mola da escova entre em contato com o comutador e cause danos catastróficos.
- Substitua sempre ambas (ou todas as quatro) escovas simultaneamente, mesmo que apenas uma esteja gasta. Comprimentos de escovas mistos criam uma pressão de contato desigual e aceleram o canal do comutador.
- Após a substituição da escova, coloque escovas novas operando o motor a 50% da carga por 30 minutos antes de retornar à operação em plena carga. Isto permite que a face da escova se adapte à curvatura do comutador e estabeleça uma película de carbono estável na superfície do comutador.
- Limpe o pó de carbono do interior da carcaça do motor em cada inspeção da escova. O pó de carbono acumulado pode criar caminhos de rastreamento condutivos entre os segmentos do comutador, causando curtos-circuitos entre os segmentos.
- Verifique a condição da superfície do comutador em cada inspeção. A superfície deve parecer lisa com uma pátina escura e uniforme (filme de carbono). Manchas brilhantes de cobre indicam arco localizado; sulcos mais profundos do que 0,5mm exigir a limpeza do comutador por um reparador de motores qualificado.
Notícias
-
Escove as origens e fundações físicas do motor DC O Motor CC de escova é pioneira na conversão de energia elétrica em movimento mecânico e sua história está int...
LER MAIS -
Quem ainda usa motores CC escovados atualmente? Motores CC escovados em pequenos eletrodomésticos Apesar da crescente adoção da tecnologia de motores sem escovas, os p...
LER MAIS -
Aplicações de motores CC com escova em eletrônicos de consumo e dispositivos inteligentes Papel do motor DC da escova no design de eletrônicos de consumo Motor ...
LER MAIS
Links rápidos
 Página inicial
Produto


Direitos de autor© Yuyao Hongyang Micromotor Co., Ltd. Todos os direitos reservados.