Eng


 Página inicial / Notícias / Notícias da indústria / Como funcionam os motores CC escovados: peças, princípios e usos
Como funcionam os motores CC escovados: peças, princípios e usos
 2026.04.01
 Notícias da indústria
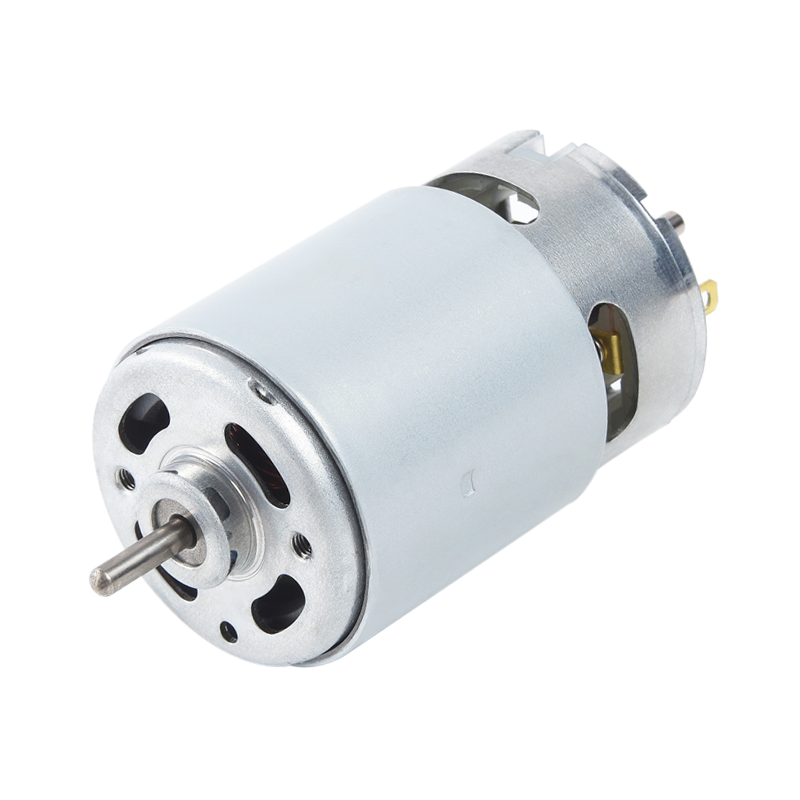
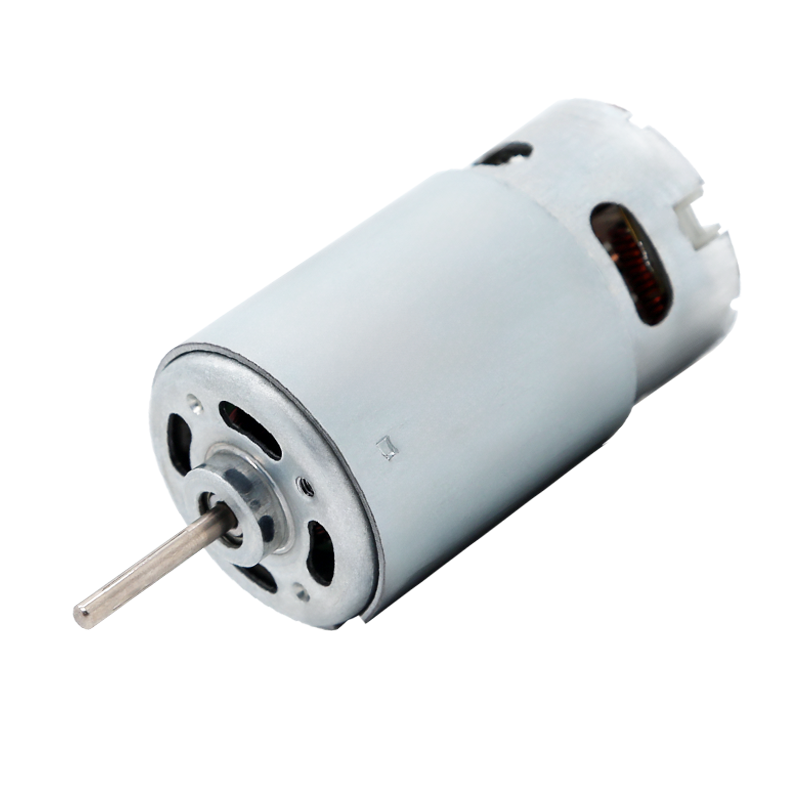
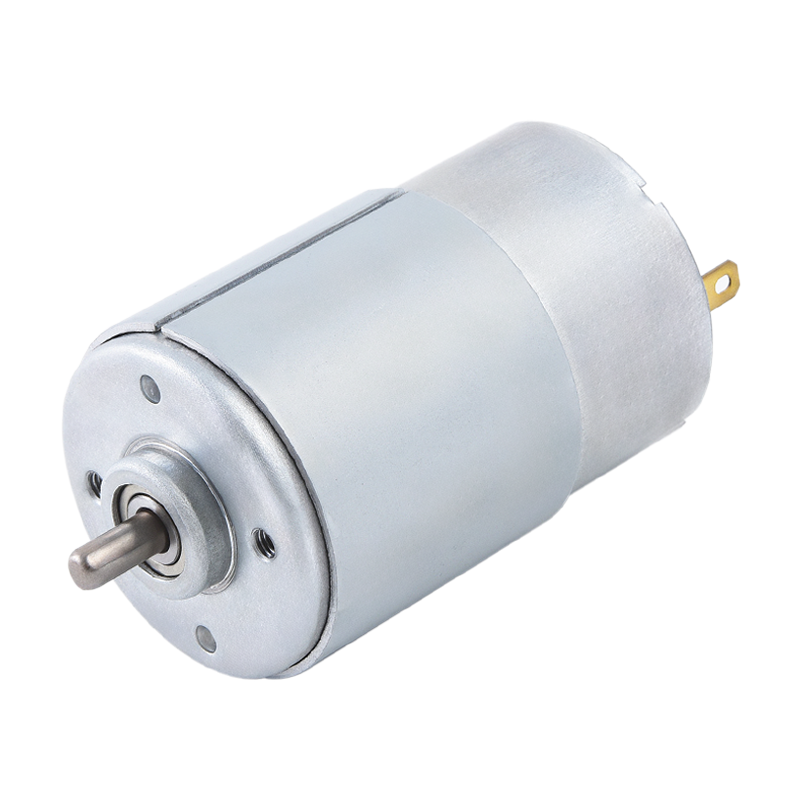
A motor CC escovado converte energia elétrica em rotação mecânica, passando corrente contínua através de uma bobina giratória dentro de um campo magnético – a interação entre a força eletromagnética e o campo magnético fixo produz torque que gira o eixo. A "escova" em seu nome refere-se aos contatos de carbono ou grafite que mantêm a conexão elétrica com a bobina rotativa através de um comutador, mudando continuamente a direção da corrente para sustentar a rotação. Motores elétricos DC escovados estão entre os tipos de motores mais antigos e mais utilizados da história, alimentando tudo, desde escovas de dente elétricas e ferramentas elétricas até acessórios automotivos e atuadores industriais.
Componentes principais de um motor elétrico CC escovado
Cada motor CC escovado — independentemente do tamanho ou da aplicação — contém as mesmas peças fundamentais trabalhando juntas. A compreensão de cada componente esclarece por que o motor se comporta dessa maneira sob diferentes condições de operação.
Estator (Ímã de Campo)
O estator é o invólucro externo estacionário do motor. Ele contém ímãs permanentes (em motores pequenos) ou bobinas de campo enroladas (em motores maiores) que criam um campo magnético fixo através do qual o rotor gira. Os estatores de ímã permanente são usados em motores até aproximadamente 2 kW ; os estatores de campo enrolados aparecem em motores de potência fracionária a centenas de quilowatts, onde a intensidade do campo deve ser ajustável.
Rotor (Armadura)
O rotor – também chamado de armadura – é o componente rotativo. Consiste em um núcleo de ferro laminado enrolado com múltiplas bobinas de fio de cobre. A laminação reduz as perdas por correntes parasitas em até 60–70% comparado a um núcleo de ferro sólido. As bobinas são conectadas aos segmentos do comutador em intervalos específicos determinados pelo padrão do enrolamento. Quando a corrente passa pelas bobinas da armadura, as bobinas tornam-se eletroímãs que reagem contra o campo do estator, gerando força rotacional.
Comutador
O comutador é um conjunto cilíndrico de segmentos de cobre montados no eixo do rotor e isolados uns dos outros por tiras de mica. Cada segmento se conecta a uma bobina de armadura específica. À medida que o rotor gira, diferentes segmentos entram em contato com as escovas, invertendo automaticamente a direção da corrente através da bobina ativa – um processo denominado comutação. Sem comutação, o rotor iria parar após meia volta, pois as forças magnéticas invertiam a direção. Um típico comutador de motor pequeno tem 3 a 12 segmentos ; grandes motores industriais podem ter mais de 100.
Pincéis
Pincéis are stationary conductive blocks — usually made from carbon, graphite, or a carbon-copper composite — that press against the commutator surface with controlled spring force (typically Pressão de contato de 15–30 kPa ). Eles transportam corrente do circuito externo para o comutador rotativo. O carbono é o material preferido porque é autolubrificante, eletricamente condutor e macio o suficiente para ser desgastado antes de danificar a superfície do comutador. A vida útil da escova varia de 500 horas em motores de alta corrente até mais de 5.000 horas em aplicações levemente carregadas.
Rolamentos e sinos finais
O eixo do rotor é sustentado em cada extremidade por rolamentos de esferas ou buchas alojados em campânulas (tampas). Eles mantêm o entreferro preciso - normalmente 0,5 mm a 2 mm — entre o rotor e o estator, que é crítico para a eficiência magnética. O entreferro deve ser uniforme; uma variação de até 0,1 mm pode causar vibração, torque irregular e desgaste prematuro.
Como funciona um motor DC escovado: passo a passo
A sequência de operação de um motor elétrico CC escovado segue princípios eletromagnéticos descobertos por Michael Faraday e André-Marie Ampère no início do século XIX. Aqui está exatamente o que acontece desde a inicialização até a rotação constante:
- A tensão CC é aplicada aos terminais da escova. A corrente flui da escova positiva, através do segmento do comutador em contato com ela, para a bobina da armadura e retorna através da escova negativa.
- A bobina condutora de corrente gera um campo magnético em torno de si de acordo com a regra da mão direita - a bobina se torna um eletroímã com pólo norte e pólo sul.
- A força de Lorentz atua na bobina — a interação entre o campo magnético da armadura e o campo fixo do estator produz uma força (F = BIL, onde B é a intensidade do campo, I é a corrente e L é o comprimento do condutor) que empurra a bobina lateralmente, gerando torque.
- O rotor começa a girar à medida que a força o direciona para o alinhamento magnético. Se a corrente permanecesse fixa na direção, a rotação pararia na posição alinhada.
- O comutador muda a corrente — assim que a bobina atinge o alinhamento (o ponto de torque zero), as escovas cruzam de um segmento do comutador para o próximo, invertendo a direção da corrente na bobina. Os pólos da bobina invertem e o ciclo de repulsão-atração é reiniciado.
- A rotação contínua é sustentada porque o comutador continua revertendo a corrente em cada bobina à medida que passa pela posição neutra, garantindo que o torque sempre atue no mesmo sentido de rotação.
Com múltiplas bobinas de armadura – um motor típico tem de 9 a 24 bobinas – a ondulação de torque é minimizada, produzindo uma saída suave e quase constante. Quanto mais bobinas estiverem presentes, mais suave será a curva de torque.
Back-EMF: o regulador de velocidade integrado do motor
À medida que a armadura gira dentro do campo magnético, ela atua simultaneamente como um gerador – as bobinas rotativas cortam as linhas do campo magnético e produzem uma tensão que se opõe à tensão de alimentação aplicada. Isso é chamado de força eletromotriz reversa (back-EMF) e é fundamental para a compreensão do comportamento do motor CC com escova.
A equação governante é: V = E_back I × R , onde V é a tensão de alimentação, E_back é back-EMF, I é a corrente de armadura e R é a resistência da armadura. Na inicialização, o back-EMF é zero, então a corrente – e, portanto, o torque – está no máximo. Um motor de 12V com resistência de armadura de 1Ω consome 12 amperes na inicialização . À medida que a velocidade aumenta, o back-EMF aumenta e limita a corrente. Em velocidade constante sem carga, o back-EMF é quase igual à tensão de alimentação e a corrente cai apenas o suficiente para superar as perdas por atrito.
Este comportamento de autorregulação significa que se a carga aumentar e o motor desacelerar, o back-EMF cairá, a corrente aumentará automaticamente e o torque aumentará para compensar – tudo isso sem qualquer circuito de controle externo. É uma das vantagens mais práticas dos motores CC com escovas.
Tipos de motores CC escovados e como eles diferem
Os motores elétricos CC escovados são classificados pela forma como seu enrolamento de campo (bobina do estator) é conectado em relação à armadura. Cada configuração produz uma relação velocidade-torque distintamente diferente.
| Tipo de motor | Conexão de campo | Regulação de velocidade | Torque inicial | Uso típico |
|---|---|---|---|---|
| Ímã Permanente (PMDC) | Sem enrolamento de campo; ímãs fixos | Bom (velocidade-torque linear) | Moderado | Brinquedos, automotivos, pequenas ferramentas |
| Ferida em Série | Campo em série com armadura | Ruim (a velocidade varia muito com a carga) | Muito alto | Guindastes, tração, motores de arranque |
| Ferida de derivação | Campo em paralelo com a armadura | Excelente (velocidade quase constante) | Moderado | Tornos, bombas, ventiladores |
| Ferida Composta | Enrolamentos série e shunt | Bom (característica equilibrada) | Alto | Elevadores, compressores, prensas |
Motores enrolados em série: Torque máximo de partida
Em um motor CC escovado enrolado em série, o enrolamento de campo transporta toda a corrente da armadura. Na partida, tanto a intensidade do campo quanto a corrente da armadura estão no máximo simultaneamente, produzindo torque de partida 3 a 5 vezes maior que o torque nominal. É por isso que os motores em série alimentavam as locomotivas a diesel e os primeiros bondes elétricos. O perigo crítico: sob condições sem carga, a corrente de campo cai e o motor pode acelerar a velocidades destrutivas – os motores enrolados em série devem sempre operar sob carga.
Motores de derivação: velocidade quase constante
Em um motor em derivação, o enrolamento de campo é conectado diretamente através da tensão de alimentação e consome corrente constante, independentemente da carga da armadura. A intensidade do campo permanece quase fixa, de modo que a velocidade permanece quase constante desde sem carga até com carga total - normalmente variando menos de 5–10% em toda a faixa de operação. Isso torna os motores shunt ideais para máquinas-ferramentas onde a velocidade do fuso deve permanecer constante.
Métodos de controle de velocidade para motores CC com escovas
Uma das vantagens práticas mais significativas dos motores CC com escovas é a facilidade com que sua velocidade pode ser controlada. Ao contrário dos motores de indução CA que requerem acionamentos de frequência variável, os motores CC com escovas respondem à manipulação direta de tensão e corrente.
Controle de Tensão (PWM)
A modulação por largura de pulso (PWM) é o método de controle de velocidade mais eficiente. Um controlador PWM liga e desliga rapidamente a tensão de alimentação - em frequências normalmente entre 1kHz e 20kHz — variando o ciclo de trabalho para ajustar a tensão média fornecida ao motor. No ciclo de trabalho de 50%, a tensão média é metade da alimentação; em 75%, três quartos. A indutância do motor suaviza a corrente pulsada em um fluxo quase contínuo. Os controladores PWM alcançam Eficiência de 90–97% , em comparação com 60–80% para divisores de tensão resistivos.
Controle de resistência da armadura
Adicionar resistência em série com a armadura reduz a tensão através dela, diminuindo a velocidade. Este método é simples e barato, mas desperdiça energia na forma de calor através do resistor – a eficiência cai proporcionalmente com a redução da velocidade. É usado principalmente para aplicações de baixo custo e serviço intermitente, onde o controle preciso da velocidade é desnecessário.
Enfraquecimento de campo (acima da velocidade base)
Em motores de campo enrolado, a redução da corrente de campo enfraquece o campo magnético do estator. Com menos oposição do back-EMF, o motor acelera além de sua velocidade base nominal – uma técnica chamada enfraquecimento de campo. Aumentos de velocidade de 2× a 4× velocidade base são alcançáveis, embora o torque diminua proporcionalmente. Isso é comumente usado em drives industriais que exigem ampla faixa de velocidade com saída de potência constante.
Ponte H para controle reversível
A reversão de um motor CC escovado requer simplesmente a reversão da direção da corrente através da armadura. Um circuito de ponte H – quatro transistores chaveadores dispostos em uma configuração H – faz isso eletronicamente. Combinada com PWM, uma ponte H fornece controle completo de quatro quadrantes : avanço, marcha à ré, frenagem regenerativa e frenagem dinâmica. ICs ponte H como L298N ou DRV8833 são componentes padrão em robótica e sistemas embarcados.
Características de desempenho: torque, velocidade e eficiência
A curva velocidade-torque de um motor CC escovado é uma de suas características práticas mais importantes. Para um motor DC de ímã permanente, esta relação é linear e previsível:
- Velocidade sem carga (ω₀): Velocidade máxima quando o eixo de saída carrega carga zero; back-EMF é quase igual à tensão de alimentação; a corrente é mínima
- Torque de parada (T_stall): Torque máximo em velocidade zero; ocorre quando o eixo é mantido parado; corrente é igual a V/R (máximo possível); pode ser Torque contínuo nominal de 5–10×
- Ponto de operação nominal: A velocidade e o torque especificados pelo fabricante onde a eficiência é otimizada, normalmente em 70–80% da velocidade sem carga
- Eficiência máxima: Os motores CC escovados normalmente alcançam 75–85% de eficiência no seu ponto operacional nominal; tipos de ímã permanente têm desempenho superior
Um exemplo concreto: um motor PMDC de 24 V com potência nominal de 100 W, velocidade sem carga de 3.000 rpm e torque de parada de 0,5 Nm fornece potência de pico a aproximadamente 1.500 rpm e 0,25 Nm, consumindo aproximadamente 4,2 amperes com eficiência de 80% .
| Classe de potência | Faixa de tensão | Velocidade Típica | Eficiência máxima | Aplicativos comuns |
|---|---|---|---|---|
| <10W (micro) | 1,5–9V | 3.000–15.000 rpm | 50–65% | Brinquedos, hobby, pequenos ventiladores |
| 10W–500W | 12–48V | 1.000–6.000 rpm | 70–83% | Ferramentas elétricas, robótica, automotiva |
| 500W–10kW | 48–300 V | 500–3.000 rpm | 80–88% | Máquinas industriais, empilhadeiras |
| >10kW (grande) | 250–750 V | 300–1.500 rpm | 85–92% | Laminadores, unidades de tração |
Onde os motores CC escovados são usados hoje
Apesar da concorrência dos motores de indução CC e CA sem escovas, os motores elétricos CC com escovas permanecem dominantes em aplicações onde a simplicidade, o baixo custo ou o alto torque de partida superam suas desvantagens de manutenção. O mercado global de motores CC escovados foi avaliado em aproximadamente US$ 12 bilhões em 2023 e continua a desempenhar funções críticas em todos os setores.
Aplicações automotivas
- Motores de partida: motores CC com escova enrolada em série, fornecendo torques de parada de 100–300 Nm para dar partida em motores de combustão interna
- Reguladores de janela, ajustadores de assento, motores de espelho: motores PMDC de baixa tensão (12V, 10–30W)
- Motores do limpador de para-brisa: enrolamento em derivação para velocidade quase constante em cargas variadas das lâminas
- Motores sopradores HVAC: normalmente 12V PMDC, 50–150W, com controle de velocidade resistivo
Ferramentas elétricas e produtos de consumo
- Furadeiras e chaves de fenda sem fio: motores PMDC de 12–20 V produzindo Torque de 30–80 Nm no mandril através da redução da caixa de velocidades
- Rebarbadoras e serras circulares: motores universais (uma forma de motor CC enrolado em série que também funciona em CA) em 5.000–10.000 rpm
- Aspiradores de pó: motores universais de 15.000 a 30.000 rpm para alto poder de sucção em um pacote pequeno
- Escovas de dente e barbeadores elétricos: motores PMDC em miniatura abaixo de 1 W operando a 3–6 V
Aplicações Industriais e Robótica
- Acionamentos de transportadores e atuadores onde são necessários controle PWM e reversão simples
- Articulações robóticas em plataformas educacionais e de nível básico onde o custo e a controlabilidade são mais importantes do que a eficiência
- Sistemas servo com feedback de encoder para controle preciso de posição em CNC e dispositivos médicos
- Acionamentos de laminadores e guinchos de guindaste onde motores enrolados em série fornecem torque de partida massivo
Motor DC escovado versus motor DC sem escova: principais diferenças
O motor DC sem escovas (BLDC) usa comutação eletrônica por meio de um controlador em vez de escovas físicas e comutador. Ambos os tipos de motores são alimentados por CC e compartilham princípios eletromagnéticos semelhantes, mas suas compensações práticas diferem substancialmente.
| Fator | Motor CC escovado | Motor CC sem escova |
|---|---|---|
| Comutação | Mecânico (comutador de escovas) | Eletrônico (sensores do controlador) |
| Eficiência | 75–88% | 85–95% |
| Manutenção | É necessária a substituição regular da escova | Praticamente livre de manutenção |
| Custo (somente motor) | Baixo | Altoer (30–100% more) |
| Controlador necessário | Opcional (resistivo simples ou PWM) | Obrigatório (driver ESC ou BLDC) |
| Vida útil | 500–5.000 horas (limitado por pincel) | 10.000–50.000 horas |
| Ruído e EMI | Altoer (brush arcing generates EMI) | Baixoer |
| Simplicidade do controle de velocidade | Muito simples (ajuste de tensão) | Complexo (requer firmware/sensores) |
O veredicto: escolha um motor DC com escovas quando baixo custo inicial, controle simples e alto torque de partida são prioridades. Escolha BLDC quando a aplicação exigir longa vida útil, alta eficiência ou operação em ambientes vedados e sensíveis a faíscas.
Modos de falha comuns e como prolongar a vida útil do motor CC com escova
Compreender os modos de falha ajuda engenheiros e técnicos a evitar tempos de inatividade dispendiosos. O motor elétrico CC escovado possui padrões de desgaste bem documentados que são previsíveis e gerenciáveis com manutenção adequada.
Desgaste da escova
Pincéis wear at a rate of approximately 0,01–0,05 mm por hora de operação dependendo da densidade de corrente, velocidade e pressão da mola. Quando as escovas se desgastam abaixo de seu comprimento mínimo (normalmente 25–30% do comprimento original), a pressão de contato cai, o arco voltaico aumenta e os danos ao comutador aceleram. Inspecione as escovas em cada intervalo de manutenção programada e substitua-as antes que atinjam o comprimento mínimo — a substituição das escovas custa uma fração da substituição de um comutador danificado.
Comutador Damage
Arco excessivo — causado por escovas gastas, contaminação ou sobrecorrente — corrói o cobre do comutador e perfura a superfície. Um comutador furado aumenta a vibração, causa desgaste irregular das escovas e reduz a eficiência. Pequenas corrosão podem ser corrigidas usinando o comutador em um torno e cortando o isolamento de mica até 0,5–1,0 mm abaixo da superfície do cobre. Danos graves requerem a substituição do comutador ou o rebobinamento do motor.
Falha no enrolamento da armadura
O superaquecimento devido à sobrecorrente sustentada (operando acima da corrente nominal por longos períodos) degrada o isolamento do enrolamento. O isolamento Classe B (padrão) é classificado para Temperatura máxima do enrolamento de 130°C ; Classe F a 155°C; Classe H a 180°C. Cada 10°C acima da temperatura nominal reduz aproximadamente pela metade a vida útil do isolamento. Utilize motores com classificações térmicas adequadas para o ciclo de trabalho e instale proteção térmica (termistores PTC ou chaves bimetálicas) em aplicações críticas.
Dicas práticas para prolongar a vida
- Nunca opere um motor escovado parado por mais de alguns segundos - a corrente de travamento é 5–10× corrente nominal e gera calor extremo
- Mantenha a pressão da mola da escova dentro da faixa especificada pelo fabricante – muito leve causa arco voltaico; muito pesado acelera o desgaste mecânico
- Opere o motor durante um período de “acomodação” com carga leve durante as primeiras 10 a 20 horas para que as escovas se adaptem ao perfil da superfície do comutador
- Mantenha o motor limpo e seco — o pó de carbono proveniente do desgaste das escovas é condutor e pode causar curto-circuitos se acumular na carcaça
- Adicione um capacitor amortecedor (normalmente 0,1 µF de cerâmica ) através dos terminais de escova para suprimir EMI induzida por arco em ambientes eletrônicos sensíveis
Notícias
-
Escove as origens e fundações físicas do motor DC O Motor CC de escova é pioneira na conversão de energia elétrica em movimento mecânico e sua história está int...
LER MAIS -
Quem ainda usa motores CC escovados atualmente? Motores CC escovados em pequenos eletrodomésticos Apesar da crescente adoção da tecnologia de motores sem escovas, os p...
LER MAIS -
Aplicações de motores CC com escova em eletrônicos de consumo e dispositivos inteligentes Papel do motor DC da escova no design de eletrônicos de consumo Motor ...
LER MAIS
Links rápidos
 Página inicial
Produto


Direitos de autor© Yuyao Hongyang Micromotor Co., Ltd. Todos os direitos reservados.