Eng


 Página inicial / Notícias / Notícias da indústria / O que é um motor DC sem escova? Como funciona e tipos principais
O que é um motor DC sem escova? Como funciona e tipos principais
 2026.03.25
 Notícias da indústria
A motor CC sem escova (motor BLDC) é um motor síncrono comutado eletricamente alimentado por corrente contínua, onde o tradicional sistema mecânico de escova e comutador é substituído por comutação eletrônica. O resultado é um motor que funciona mais frio, dura mais tempo, opera de forma mais silenciosa e oferece maior eficiência – normalmente 85–93% em comparação com 75–80% para motores CC com escovas equivalentes. Essas vantagens tornaram os motores BLDC a escolha dominante em aplicações que vão desde ventiladores de refrigeração de computadores até veículos elétricos e automação industrial.
Como funciona um motor DC sem escova
Em um motor CC com escovas convencional, as escovas de carbono deslizam fisicamente contra um comutador giratório para mudar a direção da corrente nos enrolamentos do rotor, criando uma rotação contínua. Esse contato mecânico gera atrito, calor e desgaste. Um motor DC sem escova elimina isso completamente.
Em um motor BLDC, o ímãs permanentes estão no rotor e o bobinas enroladas (enrolamentos do estator) são estacionárias . Um controlador eletrônico – normalmente usando MOSFETs ou IGBTs – energiza as bobinas do estator em uma sequência precisa, gerando um campo magnético rotativo que os ímãs permanentes do rotor seguem. Um sensor ou codificador de efeito Hall monitora a posição do rotor para que o controlador saiba exatamente quando alternar cada fase.
A sequência de comutação
A maioria dos motores BLDC usa enrolamento trifásico em configuração estrela (Y) ou delta. O controlador dispara duas das três fases a qualquer momento, percorrendo seis estados de comutação por revolução elétrica. Esta comutação de seis etapas produz o campo magnético rotativo. Em drives BLDC sem sensor, o back-EMF (força eletromotriz) detectado na fase sem alimentação substitui os sensores Hall – reduzindo custos e permitindo a operação em temperaturas extremas onde os sensores falhariam.
Componentes principais de um motor DC sem escova
- Estator: O conjunto externo estacionário que transporta núcleos de ferro laminado enrolados em bobinas de cobre. As perdas no núcleo e no cobre determinam a eficiência do motor; as laminações de aço silício de alta qualidade reduzem as perdas por correntes parasitas.
- Rotor: O conjunto interno rotativo equipado com ímãs permanentes de terras raras – normalmente neodímio-ferro-boro (NdFeB) – que fornece alta densidade de fluxo em um volume compacto.
- Sensores de efeito Hall: Três sensores, espaçados de 120°, detectam a posição do pólo magnético do rotor e alimentam sinais para o ESC/driver para um tempo de comutação preciso.
- Controlador Eletrônico de Velocidade (ESC) / Driver: O cérebro do sistema. Ele interpreta o feedback de posição, controla a comutação de fase, regula a velocidade via PWM (modulação por largura de pulso) e protege contra sobrecorrente e sobretemperatura.
- Rolamentos: Rolamentos de esferas (mais comuns) ou mancais de deslizamento sustentam o eixo do rotor; a qualidade do rolamento afeta diretamente os níveis de ruído e a vida útil.
Motor DC sem escova vs. Motor DC escovado: uma comparação direta
| Parâmetro | Motor CC sem escova | Motor CC escovado |
|---|---|---|
| Eficiência | 85–93% | 75–80% |
| Vida útil | 10.000–30.000 horas | 1.000–5.000 horas |
| Manutenção | Mínimo (sem substituição de escova) | Inspeção/substituição periódica da escova |
| Ruído e EMI | Baixo (sem arco de escova) | Maior (faíscas da escova geram EMI) |
| Controle de velocidade | Amplo alcance preciso via ESC | Controle de tensão mais simples |
| Densidade de Potência | Maior (calor no estator, facilmente dissipado) | Inferior (calor gerado no rotor giratório) |
| Custo do sistema | Superior (requer eletrônica de driver) | Menor custo inicial |
| Risco de faísca/explosão | Nenhum (seguro para ambientes perigosos) | Presente (arco do pincel) |
Tipos de motores DC sem escova por configuração de rotor
Motor BLDC de rotor interno (Inrunner)
O rotor fica dentro do estator, no arranjo convencional. Os motores Inrunner normalmente têm inércia do rotor inferior , permitindo aceleração e desaceleração mais rápidas. Eles são adequados para aplicações de alta velocidade, como aeronaves RC, onde as RPMs podem exceder 50.000 rpm . No entanto, o menor diâmetro do rotor limita o braço de torque, resultando em menor torque com potência equivalente.
Motor BLDC do rotor externo (Outrunner)
O rotor envolve a parte externa do estator. Esta geometria aumenta o raio efetivo do rotor, gerando significativamente mais torque em velocidades mais baixas sem caixa de câmbio. Os motores Outrunner são a escolha padrão para propulsão de drones, plataformas giratórias de acionamento direto e motores de cubo de bicicleta elétrica. Um motor drone outrunner típico classificado em 1.000 KV (1.000 rpm/volt) pode fornecer 3–5× o torque de um inrunner comparável com a mesma potência.
Motor BLDC de fluxo axial
O fluxo magnético viaja paralelo ao eixo do motor e não radialmente. Esta arquitetura produz um motor extremamente fino em forma de disco com relação potência-peso excepcional — alguns projetos de fluxo axial atingem densidades de potência acima 5kW/kg , tornando-os atraentes para veículos elétricos, aeronaves e equipamentos industriais com espaço limitado.
Motor DC Micro Brushless: Precisão em um pacote em miniatura
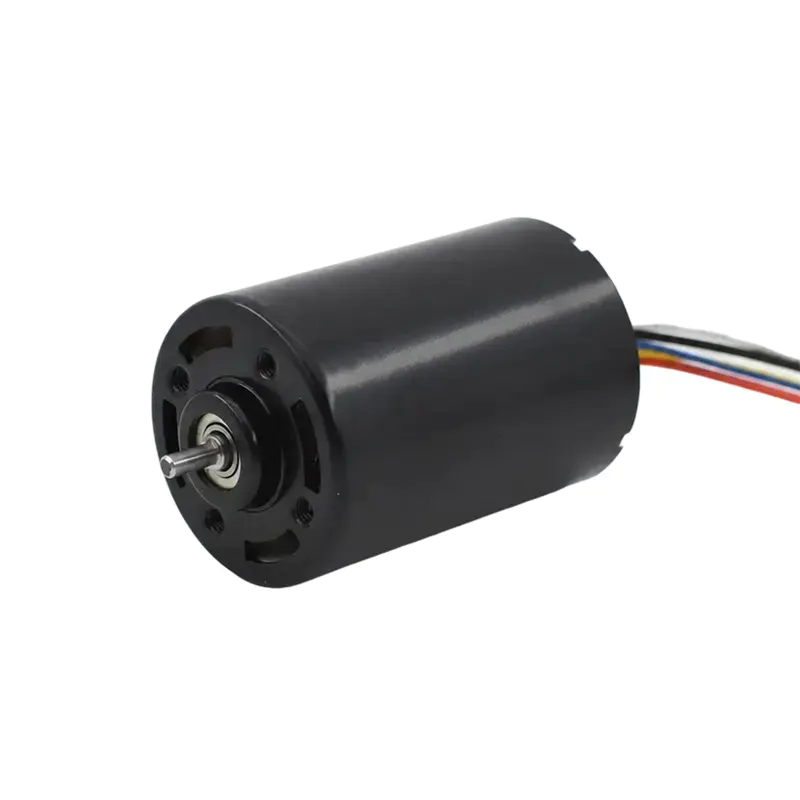
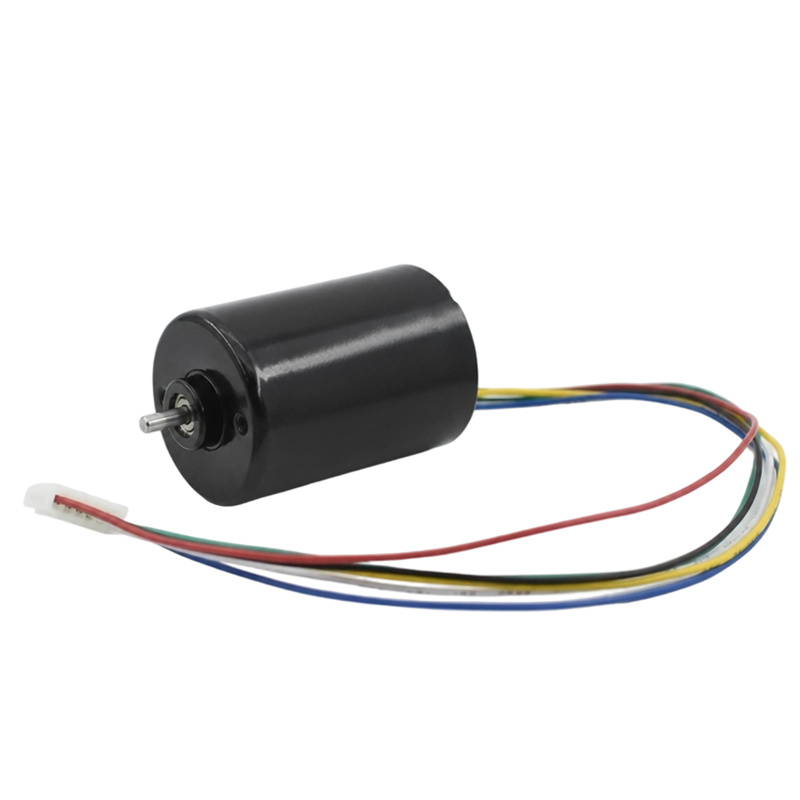
A micro motor DC sem escova aplica a tecnologia BLDC em uma escala muito pequena - normalmente com diâmetros externos variando de 4 mm a 22 mm e potência de saída de menos de 1 W a cerca de 50 W. A eliminação de escovas é especialmente crítica nesta escala porque as escovas miniaturizadas se desgastam extremamente rapidamente e geram contaminação por partículas que é inaceitável em equipamentos médicos ou ópticos.
Principais especificações dos motores Micro BLDC
| Diâmetro | Tensão Típica | Velocidade sem carga | Potência Contínua | Aplicação Típica |
|---|---|---|---|---|
| 4–6mm | 3,3–5V | 50.000–100.000 rpm | < 1 W | Micro drones, wearables |
| 8–12 mm | 5–12V | 20.000–60.000 rpm | 1–5 W | Dispositivos médicos, ferramentas dentárias |
| 16–22 mm | 12–24V | 10.000–30.000 rpm | 5–50W | Robótica, automação de laboratório, gimbals de câmera |
Onde os motores DC micro sem escova são usados
- Ferramentas médicas e cirúrgicas: Peças de mão odontológicas, endoscópios, bombas de infusão e robôs cirúrgicos exigem motores que produzam zero contaminação por partículas e sustentem ciclos de esterilização – demandas que somente designs sem escovas podem atender de maneira confiável.
- Drones e UAVs em miniatura: Micro motores BLDC na faixa de 8–16 mm acionam hélices em nanodrones e UAVs internos onde o peso é medido em gramas.
- Estabilização de câmera (gimbals): Os micromotores BLDC suaves e de baixa engrenagem mantêm a orientação da câmera sem introduzir vibração na filmagem.
- Instrumentos laboratoriais e analíticos: Centrífugas, microbombas e equipamentos de espectroscopia dependem de controle preciso de velocidade e longos intervalos de manutenção.
- Eletrônicos de consumo: Motores de eixo de unidade de disco rígido, ventiladores de resfriamento de notebook e escovas de dente elétricas usam tecnologia BLDC miniaturizada.
Parâmetros de desempenho do motor BLDC que você deve compreender
Selecionar um motor DC sem escovas sem compreender suas especificações principais leva a um desempenho inferior ou falha prematura. Os parâmetros mais críticos são:
- Classificação KV (rpm/V): Define quantas RPM o motor produz por volt de alimentação sem carga. Um motor de 1.500 KV a 12 V fornece aproximadamente 18.000 rpm sem carga. Menor KV = mais torque; maior KV = mais velocidade.
- Classificação de corrente contínua (A): A corrente máxima sustentada sem exceder os limites térmicos. Exceder esta classificação degrada o isolamento do enrolamento, causando danos irreversíveis em minutos.
- Torque de parada (N·m ou mN·m): O torque máximo que o motor produz na velocidade zero. Isto limita quais caixas de engrenagens ou cargas podem ser acionadas diretamente.
- Constante Back-EMF (Ke): Intimamente relacionado ao KV; determina quanta tensão o motor gera por unidade de velocidade. Crítico para projeto de driver e cálculos de frenagem regenerativa.
- Número de polos: Mais pólos = torque mais suave em baixas velocidades, mas limita as RPM máximas. Os motores bipolares podem atingir velocidades extremamente altas; Os motores de 14 pólos fornecem torque suave em baixa velocidade para aplicações de acionamento direto.
- Resistência Térmica (°C/W): Indica a rapidez com que o motor aquece por watt de perda. Motores com baixa resistência térmica (boa dissipação de calor) toleram cargas contínuas mais elevadas.
Como selecionar o motor DC sem escova correto
- Defina o torque de carga e o requisito de velocidade. Calcule o ponto de operação: qual torque (N·m) é necessário em qual velocidade (rpm)? Isso define o requisito de energia: P = T × ω.
- Escolha rotor interno ou rotor externo. Cargas de alta velocidade e baixo torque favorecem os corredores internos. Cargas de acionamento direto de baixa velocidade e alto torque favorecem os outrunners. Se uma caixa de velocidades for aceitável, qualquer uma das configurações funciona.
- Selecione a tensão com base no barramento do sistema. Combine a KV do motor com a tensão de alimentação para que o ponto de operação fique dentro do mapa de eficiência do motor. Operar um motor de alto KV em alta tensão sem limites de carga desperdiça energia e corre o risco de excesso de velocidade.
- Verifique os limites térmicos. Confirme se a classificação de corrente contínua excede a corrente necessária no ponto de operação com uma margem de pelo menos 20–30% .
- Escolha comutação com sensor versus sem sensor. Os motores sensorizados (sensores Hall) são excelentes em aplicações de carga variável que exigem uma partida suave. Os projetos sem sensor são mais simples e mais econômicos para aplicações de velocidade constante, como ventiladores e bombas.
- Selecione um driver/ESC compatível. Combine a faixa de tensão do driver, a classificação de corrente e o tipo de comutação (com/sem sensor) ao motor. Um driver incompatível é a causa mais comum de falha do sistema BLDC em aplicações de campo.
Aplicações comuns de motores DC sem escova por indústria
| Indústria | Aplicação | Por que o BLDC? |
|---|---|---|
| Automotivo / Veículo Elétrico | Motores de tração, direção hidráulica, ventiladores HVAC | Alta eficiência, longa vida útil, controle preciso |
| Eletrônicos de consumo | Eixos de HDD, ventiladores de laptop, ferramentas elétricas sem fio | Baixo ruído, tamanho compacto, confiabilidade |
| HVAC / Eletrodomésticos | Compressores inverter, ventiladores, tambores de máquinas de lavar | Controle de velocidade variável, economia de energia de até 30% |
| Automação Industrial | Servo drives, sistemas de transporte, fusos CNC | Posicionamento preciso, alto ciclo de trabalho, baixa manutenção |
| Aeroespacial / Drones | Propulsão UAV, atuadores, rodas de reação | Relação potência/peso, confiabilidade em ambientes agressivos |
| Médico | Robôs cirúrgicos, bombas de infusão, ventiladores | Contaminação zero por partículas da escova, compatibilidade com esterilização |
Vantagens e limitações: uma avaliação honesta
Vantagens
- Vida operacional mais longa: Sem desgaste das escovas, os motores BLDC alcançam rotineiramente 20.000–30.000 horas MTBF (tempo médio entre falhas), muitas vezes superando o equipamento em que estão instalados.
- Maior eficiência em toda a faixa de velocidade: A comutação eletrônica é otimizada em todos os pontos de operação; motores escovados perdem eficiência em cargas parciais devido à resistência fixa de contato da escova.
- Melhor gerenciamento térmico: O calor é gerado no estator estacionário, que pode ser diretamente dissipado para a carcaça do motor – muito mais eficaz do que resfriar um rotor giratório.
- Baixa interferência eletromagnética (EMI): A ausência de arco nas escovas significa que os motores BLDC atendem aos rigorosos padrões EMI (EN 55014, CISPR 11) sem filtragem externa extensa.
- Seguro em ambientes perigosos: A ausência de arco torna os motores BLDC adequados para ambientes com gás inflamável ou poeira onde motores com escovas seriam proibidos.
Limitações
- Maior custo do sistema: O motor em si pode custar apenas um pouco mais do que um equivalente com escova, mas o driver/ESC necessário acrescenta 30–100% ao custo total do sistema dependendo do nível de potência.
- Controle mais complexo: Implementar uma partida suave, minimização de oscilação de torque e enfraquecimento de campo para operação em velocidade acima da nominal requer firmware sofisticado – um esforço de engenharia significativo.
- Dependência magnética de terras raras: Os ímãs NdFeB estão sujeitos a restrições da cadeia de fornecimento e volatilidade de preços; eles também desmagnetizam acima da temperatura Curie (normalmente 80–120°C para notas padrão).
- Torque de engrenagem: Em velocidades muito baixas, a interação entre as ranhuras do estator e os ímãs do rotor cria ondulação de torque ("cogging"), que deve ser mitigada por meio de distorção ou algoritmos de controle avançados em aplicações de posicionamento de precisão.
Tendências futuras em tecnologia de motores CC sem escovas
A tecnologia de motores BLDC continua a evoluir rapidamente, impulsionada pela eletrificação dos transportes e pela expansão da robótica. As principais direções de desenvolvimento incluem:
- Módulos de driver de motor integrados: A combinação do motor e de seus componentes eletrônicos de driver em uma única unidade selada simplifica a instalação e reduz a fiação, já comum em motores micro BLDC de 22 mm e menores.
- Drivers de semicondutores de banda larga (WBG): Dispositivos de comutação de carboneto de silício (SiC) e nitreto de gálio (GaN) permitem frequências de comutação mais altas com perdas mais baixas, elevando a eficiência do sistema acima 97% em aplicações EV premium.
- Alternativas de ímã de ferrite: A pesquisa em motores BLDC baseados em ferrite visa reduzir a dependência de terras raras e, ao mesmo tempo, manter o desempenho competitivo por meio da geometria otimizada do estator.
- Manutenção preditiva baseada em IA: A análise em tempo real da assinatura de corrente e vibração permite a detecção precoce do desgaste do rolamento e da degradação do enrolamento, estendendo a vida útil efetiva ainda mais além dos já impressionantes números de referência.
Notícias
-
Escove as origens e fundações físicas do motor DC O Motor CC de escova é pioneira na conversão de energia elétrica em movimento mecânico e sua história está int...
LER MAIS -
Quem ainda usa motores CC escovados atualmente? Motores CC escovados em pequenos eletrodomésticos Apesar da crescente adoção da tecnologia de motores sem escovas, os p...
LER MAIS -
Aplicações de motores CC com escova em eletrônicos de consumo e dispositivos inteligentes Papel do motor DC da escova no design de eletrônicos de consumo Motor ...
LER MAIS
Links rápidos
 Página inicial
Produto


Direitos de autor© Yuyao Hongyang Micromotor Co., Ltd. Todos os direitos reservados.