Eng


 Página inicial / Notícias / Notícias da indústria / Motor de engrenagem pequeno: guia de tipos, seleção e aplicações
Motor de engrenagem pequeno: guia de tipos, seleção e aplicações
 2026.06.24
 Notícias da indústria
O que é um motor de engrenagem pequeno?
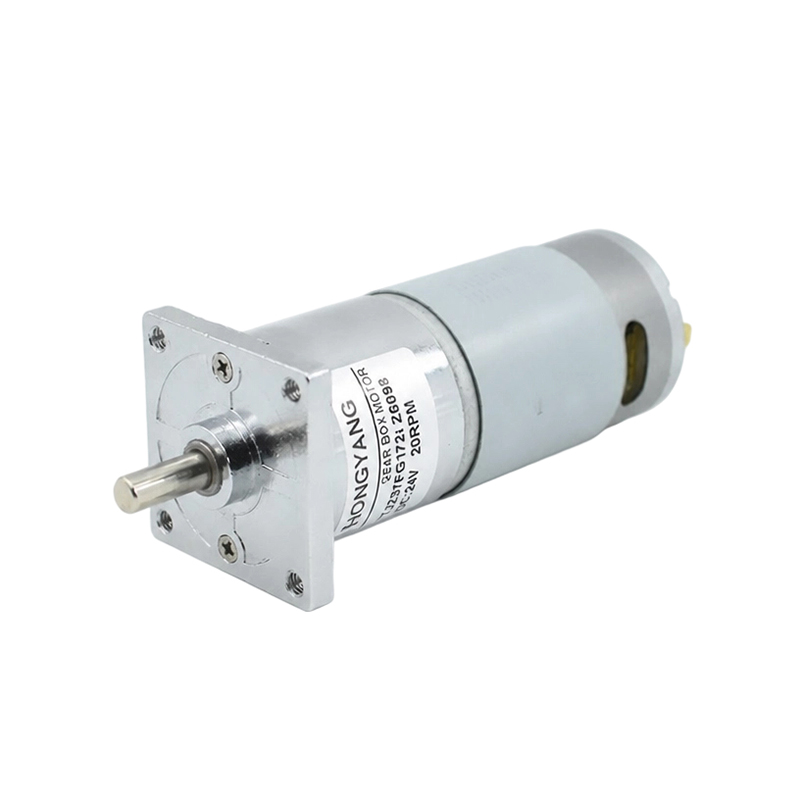
A motor de engrenagem pequeno é uma unidade compacta e independente que integra um motor elétrico com uma caixa de redução, proporcionando alto torque em baixa velocidade em um espaço mínimo. Ao contrário de usar um motor e uma caixa de engrenagens como componentes separados, um motorredutor pequeno combina ambos em um único conjunto – reduzindo o espaço de instalação, simplificando a fiação e eliminando problemas de alinhamento do eixo. Essas unidades normalmente produzem torques de saída de 0,01 N·m a 500 N·m e operar em velocidades de saída de 1 RPM a 600 RPM , tornando-os indispensáveis em automação, robótica, dispositivos médicos e eletrônicos de consumo.
A característica definidora é o estágio de redução da engrenagem, que multiplica o torque e reduz proporcionalmente a velocidade. Um motor girando a 3.000 RPM emparelhado com uma caixa de câmbio 100:1 fornece uma saída de 30 RPM com aproximadamente 100 vezes o torque (menos perdas de eficiência). Essa compensação fundamental é o que torna os pequenos motoredutores tão versáteis em todos os setores.
Tipos de pequenos motores de engrenagem e como eles diferem
Nem todos os pequenos motoredutores são construídos da mesma forma. O mecanismo de engrenagem interno determina a capacidade de torque, capacidade de retrocesso, nível de ruído e eficiência. Escolher o tipo errado é um dos erros de design mais comuns e caros.
Motor de engrenagem reta
Os motores de engrenagem reta usam dentes de corte reto em eixos paralelos. Eles são o projeto mais simples e econômico, alcançando eficiências de 95–98% por estágio . Sua principal desvantagem é o ruído – o engate dos dentes cria um ruído característico em velocidades mais altas. Mais adequado para aplicações de baixa velocidade e torque moderado, como transportadores, máquinas de venda automática e mecanismos de brinquedos.
Motor de engrenagem planetária
Os motoredutores planetários distribuem a carga por três ou mais engrenagens planetárias ao redor de uma engrenagem solar central. Este arranjo coaxial oferece alta densidade de torque —frequentemente 3 a 5 vezes o torque de um motor de engrenagem de dentes retos equivalente do mesmo diâmetro — e concentricidade superior. A eficiência de estágio único é normalmente 90–97% . Eles são a escolha preferida para juntas robóticas, ferramentas elétricas e atuadores de precisão onde uma alta relação torque/tamanho é crítica.
Motor de engrenagem helicoidal
Um motor de engrenagem helicoidal usa um parafuso sem-fim helicoidal engrenado com uma roda sem-fim em um ângulo de 90°, permitindo taxas de redução de estágio único muito altas de 5:1 a 100:1 . A principal vantagem é o travamento automático: em relações acima de aproximadamente 20:1, o eixo de saída não pode acionar o motor para trás, tornando-os ideais para elevadores, comportas e atuadores de válvula que devem manter a posição sob carga sem freio. Não entanto, a eficiência cai significativamente – muitas vezes para 40–70% —devido ao contato deslizante entre o sem-fim e a roda.
Motor de engrenagem helicoidal
Os motores de engrenagens helicoidais apresentam dentes angulares que engatam progressivamente, resultando em uma operação mais suave e silenciosa do que as engrenagens de dentes retos, com eficiência por estágio normalmente entre 96–99% . O dente angulado gera cargas axiais axiais que devem ser acomodadas por rolamentos apropriados. Eles são amplamente utilizados em bombas, misturadores e máquinas de embalagem onde são necessárias operação silenciosa e alta eficiência.
Motor de engrenagem cônica
Os motores de engrenagens cônicas transmitem rotação entre eixos que se cruzam, normalmente a 90°, usando dentes de engrenagem cônicos. São utilizados quando o eixo de saída deve ser orientado perpendicularmente ao motor – comum em equipamentos de processamento de alimentos, transportadores com mudanças de direção e máquinas agrícolas.
| Tipo | Eficiência por etapa | Faixa de proporção | Nível de ruído | Autotravamento | Melhor caso de uso |
|---|---|---|---|---|---|
| espora | 95–98% | 2:1 – 10:1 | Moderado–Alto | Não | Transportadores, brinquedos |
| Planetário | 90–97% | 3:1 – 100:1 | Baixo–Moderado | Não | Robótica, atuadores |
| Verme | 40–70% | 5:1 – 100:1 | Baixo | Sim (>20:1) | Elevadores, portões, válvulas |
| Helicoidal | 96–99% | 1,5:1 – 10:1 | Muito baixo | Não | Bombas, misturadores |
| Bisel | 93–97% | 1:1 – 6:1 | Baixo–Moderado | Não | Unidades de ângulo reto |
Tipos de motores comumente combinados com caixas de engrenagens pequenas
O motor elétrico que aciona a caixa de engrenagens é tão importante quanto o próprio tipo de engrenagem. O motor determina a controlabilidade da velocidade, os requisitos da fonte de energia e a resposta dinâmica.
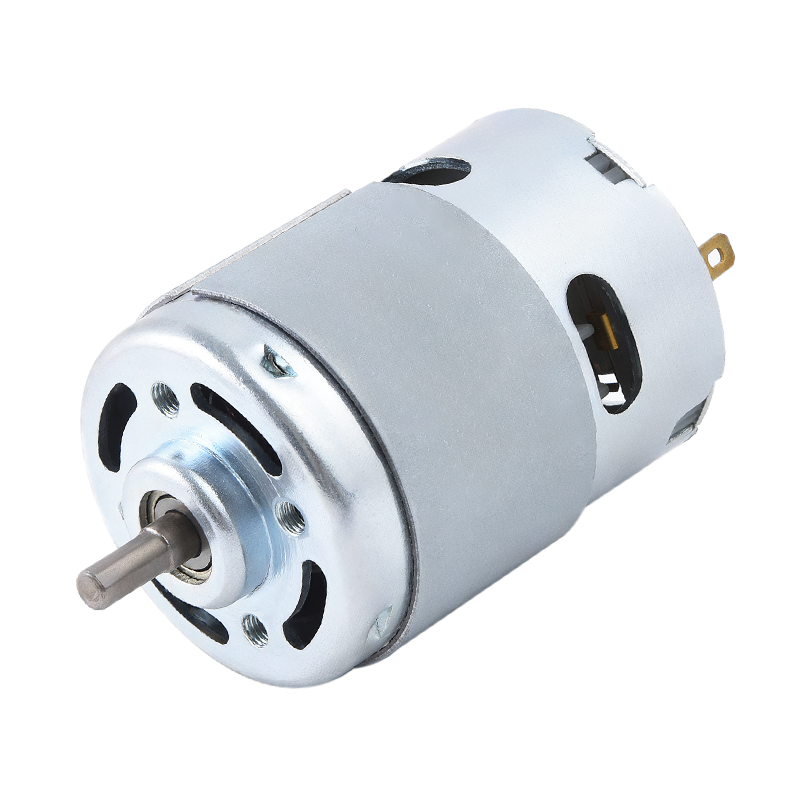
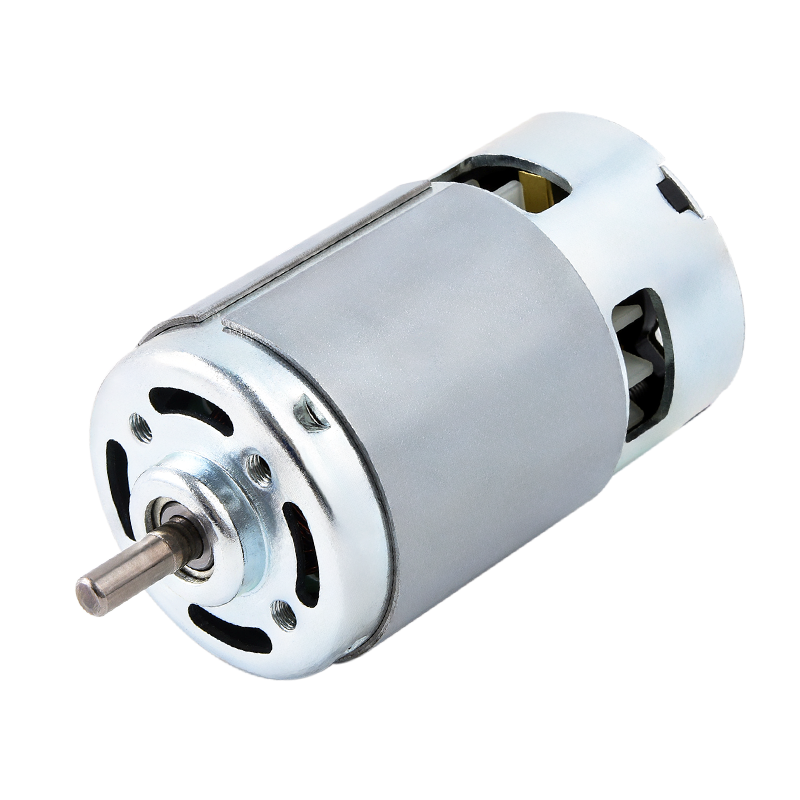
Motor escovado CC
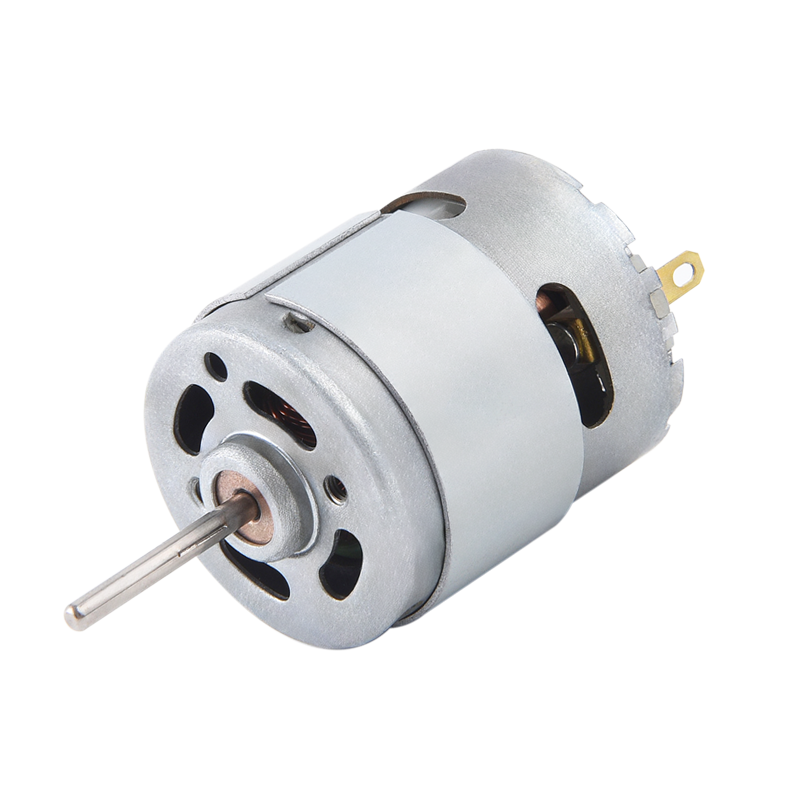
A opção mais econômica. Os motoredutores CC com escovas operam com fontes de baixa tensão (3 V–48 V CC) e são controlados simplesmente pela variação da tensão. Um típico motorredutor CC com escovas de 12 V na faixa de 5 a 50 W custa US$ 3–US$ 25 . O desgaste das escovas limita a vida útil a aproximadamente 500–2.000 horas de operação contínua, tornando-os mais adequados para aplicações de serviço intermitente, como elevadores de janelas, máquinas de venda automática e robótica de hobby.
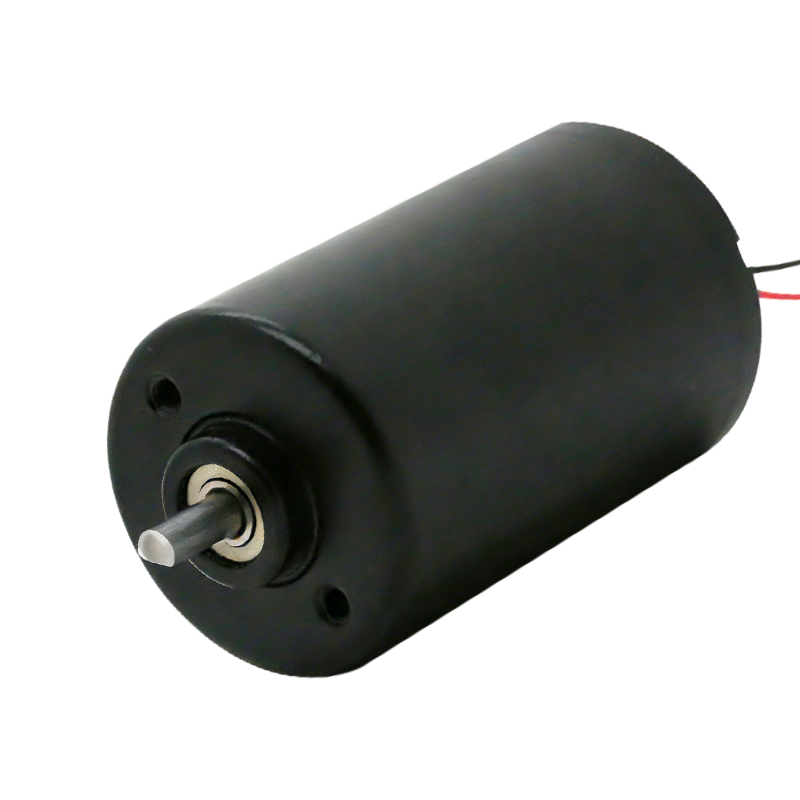
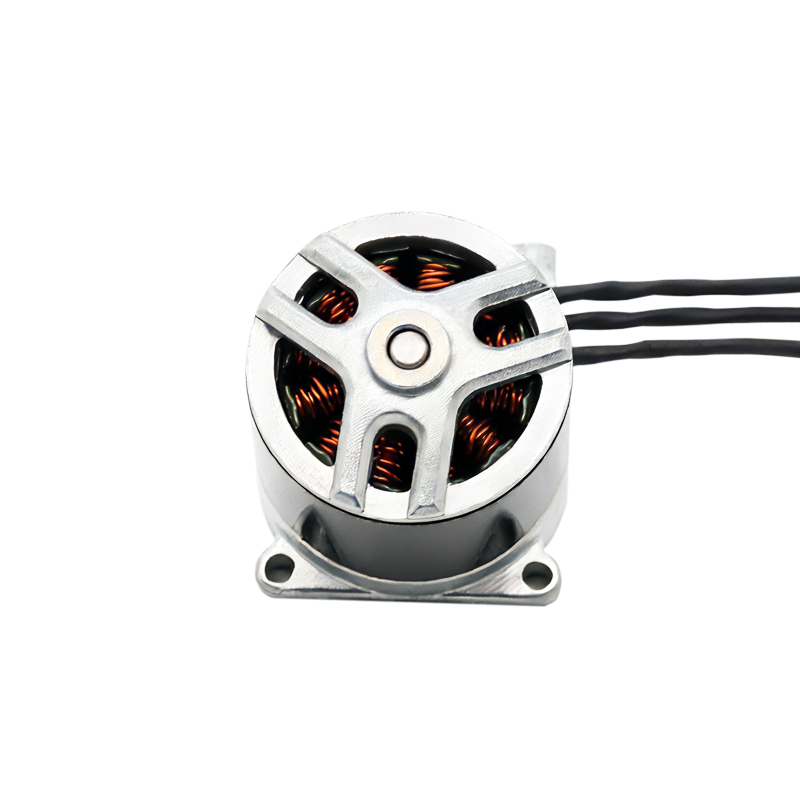
Motor DC sem escova (BLDC)
Os motoredutores CC sem escovas substituem a comutação mecânica pela comutação eletrônica, prolongando a vida útil para 10.000–30.000 horas e melhorando a eficiência em 10–20% em relação aos equivalentes escovados. Eles exigem um controlador de motor dedicado (ESC ou BLDC driver IC), agregando custo e complexidade, mas oferecem controle preciso de velocidade e frenagem regenerativa. Eles dominam os dispositivos médicos, drones e automação industrial, onde a confiabilidade não é negociável.
Motor de passo com caixa de engrenagens
Motorredutores de passo fornecem controle posicional em malha aberta com resolução tão fina quanto 0,009°/passo quando microstepped, sem codificadores. A adição de uma caixa de engrenagens multiplica o torque de retenção e reduz o ângulo de passo, tornando-os ideais para impressoras 3D, eixos CNC e cabeçotes de câmera panorâmica e inclinação. Taxas de redução típicas de 5:1 a 20:1 são usadas para evitar ressonância enquanto aumenta o torque.
Motor de indução CA com caixa de engrenagens
Motorredutores CA pequenos (normalmente 6 W a 750 W ) são o carro-chefe das linhas transportadoras industriais e equipamentos de embalagem. Eles funcionam diretamente com a tensão da rede elétrica (110 V ou 230 V CA) sem controlador, são extremamente duráveis e são padronizados para tamanhos de estrutura IEC. A velocidade é fixada pela frequência da linha, a menos que esteja emparelhado com um inversor de frequência variável (VFD).
Especificações principais para entender antes de comprar
A leitura incorreta de uma folha de dados é a maneira mais rápida de selecionar o motorredutor errado. Estas são as especificações que mais importam:
- Torque de saída nominal: O torque contínuo que o motor pode fornecer indefinidamente sem superaquecimento. Sempre projete com um fator de segurança de 1,5–2× aplicado ao torque de carga real.
- Torque de pico (parada): O torque máximo em velocidade zero – normalmente 3–6× torque nominal para unidades planetárias. Exceder esse limite danifica permanentemente os dentes da engrenagem.
- Velocidade de saída sem carga: RPM em tensão nominal com carga zero. A velocidade operacional real sob carga será 10–20% menor dependendo da eficiência e da carga da caixa de engrenagens.
- Taxa de redução: A relação entre a velocidade de entrada e a velocidade de saída. Uma relação de 50:1 significa que o eixo de saída gira uma vez a cada 50 rotações do motor.
- Reação: A folga angular (zona morta) no eixo de saída quando a direção da carga é invertida. Medido em minutos de arco— unidades planetárias de precisão atingem <3 arcmin , enquanto as unidades econômicas podem ter 20–60 minutos de arco de reação.
- Classificações de carga radial e axial: Forças que o rolamento do eixo de saída pode suportar. Exceder os limites de carga radial é uma das principais causas de falha prematura de rolamentos em motoredutores montados incorretamente.
- Classificação IP: A classificação de proteção de ingresso (por exemplo, IP54, IP67) define a resistência à poeira e à umidade – crítica para ambientes externos ou de lavagem.
- Ciclo de trabalho: O serviço contínuo (S1), de curta duração (S2) ou intermitente (S3) afeta a carga máxima permitida sem superaquecimento. Operar uma unidade com classificação S3 em serviço contínuo é uma causa comum de queima do motor.
Aplicações comuns de pequenos motores de engrenagem
Motoredutores pequenos estão incorporados em quase todos os sistemas motorizados que requerem movimento controlado e de velocidade moderada. Sua versatilidade é incomparável:
Robótica e Automação
Uso de juntas de robôs colaborativos (cobot) motoredutores planetários BLDC com codificadores integrados e proporções de 50:1 a 150:1 para obter um posicionamento preciso e repetível. Um braço cobot de 6 eixos normalmente contém de 6 a 12 conjuntos de motorredutores individuais. Robôs móveis (AGVs) usam motores de engrenagem CC planetários ou de dentes retos no Faixa de 20–200 W para dirigir rodas a 30–120 RPM.
Dispositivos Médicos
Bombas de infusão, robôs cirúrgicos, cadeiras de rodas motorizadas e mecanismos de ajuste de camas hospitalares, todos dependem de pequenos motores de engrenagem – normalmente unidades planetárias BLDC – devido à sua operação silenciosa, longa vida útil e controle preciso de velocidade . A robótica cirúrgica exige folga abaixo de 1 minuto de arco e torques de saída de 0,5 N·m a 20 N·m em um pacote geralmente com menos de 40 mm de diâmetro.
Eletrônicos de consumo e casa inteligente
Persianas motorizadas, travas inteligentes, gimbals de câmeras e aspiradores de pó robóticos incorporam pequenos motores de engrenagem CC. Um motor cego inteligente típico opera em Saída de 2–5 RPM com um torque de 1–3 N·m , funcionando com uma fonte de 12 V ou 24 V CC. A exigência de baixo ruído nestes ambientes é muitas vezes o critério de seleção definidor.
Linhas de transporte e embalagem industriais
Motorredutores compactos AC helicoidais ou sem-fim no Faixa de 6 W a 370 W acionar correias transportadoras, etiquetadoras e estações de abastecimento. Suas dimensões de eixo e montagem de flange IEC padronizadas simplificam a integração em projetos de máquinas modulares. O mercado global de motoredutores utilizados apenas no manuseio de materiais excedeu 8 mil milhões de dólares em 2024 .
Subsistemas Automotivos
Os veículos modernos contêm 40 a 80 pequenos motoredutores CC por carro, ajustadores do banco do motorista, posicionadores de espelho, elevadores de janela, mecanismos de teto solar e amortecedores HVAC. Eles devem atender aos rigorosos padrões automotivos, incluindo resistência à vibração (10–2.000 Hz), faixa de temperatura (-40°C a 85°C) e conformidade com EMC de acordo com CISPR 25.
Como selecionar o motor de engrenagem pequeno certo: uma abordagem passo a passo
Erros de seleção são responsáveis pela maioria das falhas prematuras de motores redutores em campo. Siga este processo sistemático para evitá-los:
- Defina o torque de carga e o requisito de velocidade. Calcule o torque que seu mecanismo realmente precisa no eixo de saída, levando em consideração o atrito, a inércia durante a aceleração e a sobrecarga no pior caso. Determine o RPM de saída necessário a partir do requisito de velocidade linear ou rotacional da sua aplicação.
- Escolha o tipo de engrenagem. Use a tabela de comparação acima como ponto de partida. Se for necessário travamento automático → verme. Se a alta densidade de torque em um corpo compacto for crítica → planetária. Se a operação silenciosa for mais importante → helicoidal. Se o custo for o principal fator e o ruído for tolerável → estimular.
- Selecione a tecnologia do motor. Determine se você precisa de controle liga/desliga simples (CC ou CA escovado), feedback de velocidade preciso (BLDC), controle de posição sem encoders (passo a passo) ou simplicidade alimentada pela rede elétrica (indução CA).
- Aplique um fator de segurança. Multiplique o torque de carga calculado por 1,5–2,0 para obter o torque de saída nominal mínimo. Para aplicações com cargas de choque ou ciclos freqüentes de partida-parada, use o limite superior desta faixa.
- Verifique os limites térmicos. Confirme a potência nominal do motor à temperatura ambiente da sua instalação. Quedas de eficiência e redução térmica ocorrem acima da temperatura ambiente nominal do motor (normalmente 40°C). A 60°C ambiente, reduza a potência de saída em aproximadamente 10–15% .
- Verifique as classificações de carga do eixo. Certifique-se de que seu arranjo de montagem mantenha as forças radiais e axiais do eixo dentro dos valores nominais. Acoplar diretamente a uma carga rígida com deslocamento pode gerar forças radiais 5–10× maior do que o limite nominal do motoredutor.
- Confirme os requisitos ambientais e regulatórios. Combine a classificação IP com o seu ambiente, verifique as certificações exigidas (UL, CE, RoHS, REACH) e verifique a compatibilidade de tensão/frequência.
Classes de tamanho de motor de engrenagem pequena e faixas de potência típicas
Motoredutores pequenos abrangem uma ampla gama de tamanhos físicos. Compreender qual classe de tamanho se adapta à sua aplicação ajuda a restringir as opções rapidamente.
| Classe de tamanho | Diâmetro Externo | Faixa de potência | Torque de saída | Aplicações Típicas |
|---|---|---|---|---|
| Micro | 6–16 mm | 0,01–1 W | 0,01–0,5 N·m | Relógios, endoscópios, aparelhos auditivos |
| Mini | 16–36 mm | 1–20W | 0,5–10 N·m | Fechaduras inteligentes, gimbals de câmera, instrumentos de laboratório |
| Pequeno | 36–63 mm | 20–120 W | 10–100 N·m | Articulações robóticas, AGVs, cadeiras de rodas motorizadas |
| Industrial compacto | 63–100 mm | 120–750W | 100–500 N·m | Acionamentos transportadores, máquinas de embalagem |
Melhores práticas de instalação, montagem e manutenção
Mesmo o melhor motoredutor falhará prematuramente se for instalado ou mantido incorretamente. Estas práticas prolongam diretamente a vida útil:
Orientação de montagem
A maioria dos pequenos motoredutores são classificados para todas as orientações de montagem, mas verifique a folha de dados. Os motorredutores sem-fim com lubrificação por salpico devem ser montados conforme especificado - invertê-los pode privar a malha sem-fim de óleo e causar desgaste rápido. A montagem com eixo horizontal é um erro comum de instalação para redutores sem-fim.
Acoplamento e alinhamento de carga
Use acoplamentos flexíveis em vez de rígidos sempre que possível. Desalinhamento de apenas Deslocamento radial de 0,1 mm pode aumentar as cargas do rolamento do eixo de saída em 2–3×, reduzindo a vida útil do rolamento de dezenas de milhares de horas para apenas algumas centenas. Os acoplamentos de mandíbula ou oldham acomodam o desalinhamento enquanto transmitem o torque de maneira limpa.
Intervalos de lubrificação
Os motoredutores selados para toda a vida não necessitam de relubrificação em condições normais. Para unidades relubrificáveis, troque a graxa da engrenagem a cada 5.000–10.000 horas de operação ou pelo menos anualmente em aplicações de serviço contínuo. Use o grau de lubrificante especificado pelo fabricante – a substituição por uma viscosidade diferente é uma das principais causas de desgaste prematuro de engrenagens e rolamentos.
Gestão Térmica
Garanta um fluxo de ar adequado ao redor da carcaça do motor. Uma temperatura de superfície acima 70°C na carcaça do motor (para motores classe B de isolamento padrão) indica sobrecarga ou ventilação insuficiente. Operar consistentemente acima da temperatura nominal reduz pela metade a vida útil do enrolamento do motor para cada aumento de 10°C acima do valor nominal – uma relação bem documentada na engenharia de motores (regra de Arrhenius).
Tendências de mercado e desenvolvimentos futuros em motores de engrenagens pequenas
O mercado global de motoredutores foi avaliado em aproximadamente 33 mil milhões de dólares em 2024 e está projetado para crescer a um CAGR de 4,5–5,5% até 2030, impulsionado pela automação industrial, veículos elétricos e expansão da robótica. Vários desenvolvimentos importantes estão remodelando a categoria de produtos:
- Eletrônica integrada: Drivers de motor, codificadores e interfaces de comunicação (CANopen, EtherCAT, RS-485) estão cada vez mais integrados diretamente no corpo do motor, reduzindo chicotes elétricos e permitindo a instalação plug-and-play em arquiteturas de automação descentralizadas.
- Ímãs de terras raras de alta eficiência: Ímãs NdFeB em motoredutores BLDC fornecem densidades de potência 30–50% maior do que equivalentes de ímã de ferrite, permitindo projetos menores e mais leves para a mesma potência de saída, beneficiando diretamente aplicações portáteis e alimentadas por bateria.
- Motorredutores de acionamento cicloidal e harmônico: Essas alternativas sem folga às engrenagens planetárias estão sendo adotadas na robótica de precisão, oferecendo torques de saída de até 10× o tamanho do quadro em comparação com unidades planetárias convencionais, embora com custo mais elevado.
- Sustentabilidade e eficiência energética: Os requisitos das classes de eficiência IE3 e IE4 (conforme IEC 60034-30-1) estão impulsionando atualizações de motoredutores CA em toda a Europa e China, com motores IE4 consumindo 15–30% menos energia do que equivalentes IE1 com a mesma potência de saída.
- Miniaturização para robótica humanóide: O rápido crescimento do desenvolvimento de robôs humanóides está impulsionando a demanda por motores de engrenagens planetárias BLDC ultracompactos com diâmetro inferior a 40 mm e potências de torque superiores a 30 N·m —uma combinação anteriormente inatingível naquele formato.
Notícias
-
Escove as origens e fundações físicas do motor DC O Motor CC de escova é pioneira na conversão de energia elétrica em movimento mecânico e sua história está int...
LER MAIS -
Quem ainda usa motores CC escovados atualmente? Motores CC escovados em pequenos eletrodomésticos Apesar da crescente adoção da tecnologia de motores sem escovas, os p...
LER MAIS -
Aplicações de motores CC com escova em eletrônicos de consumo e dispositivos inteligentes Papel do motor DC da escova no design de eletrônicos de consumo Motor ...
LER MAIS
Links rápidos
 Página inicial
Produto


Direitos de autor© Yuyao Hongyang Micromotor Co., Ltd. Todos os direitos reservados.