Idioma


 Página inicial / Notícias / Notícias da indústria / O que é um motor de engrenagem DC? Tipos, usos e como funciona
O que é um motor de engrenagem DC? Tipos, usos e como funciona
 2026.04.15
 Notícias da indústria
O que é um motor de engrenagem CC? A resposta direta
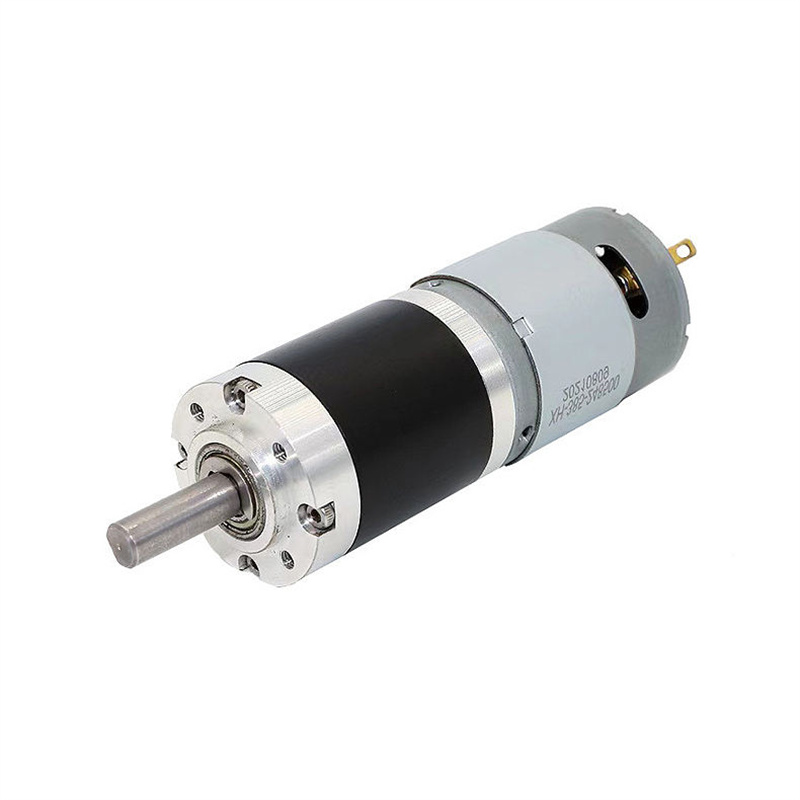
A DC motorredutor é um motor elétrico de corrente contínua integrado a um redutor (caixa de câmbio). O motor converte energia elétrica em energia mecânica rotacional, enquanto a caixa de engrenagens acoplada reduz a velocidade de saída e aumenta proporcionalmente o torque de saída. O resultado é uma unidade de acionamento compacta e independente que oferece alto torque em baixa velocidade —uma combinação que um motor CC padrão sozinho não consegue alcançar com eficiência.
Em termos práticos: se um motor DC simples gira a 5.000 RPM, mas você precisa de 50 RPM para acionar uma correia transportadora com forte força de tração, um motoredutor com Relação de transmissão de 100:1 oferece exatamente isso – ao mesmo tempo que multiplica o torque por cerca de 100 vezes (menos as perdas de eficiência da engrenagem, normalmente 70–95%).
Os motoredutores CC estão entre os componentes de movimento mais utilizados na engenharia, aparecendo em tudo, desde braços robóticos e cadeiras de rodas elétricas até janelas automáticas de carros e linhas de montagem industriais.
Como funciona um motor de engrenagem DC: o mecanismo central
Compreender um motorredutor CC requer a compreensão de seus dois sistemas integrados trabalhando em sequência.
O estágio do motor DC
Quando a tensão CC é aplicada aos terminais de entrada do motor, a corrente flui através dos enrolamentos da armadura dentro de um campo magnético (criado por ímãs permanentes ou eletroímãs). Essa interação produz uma força rotacional – torque – que gira o eixo do motor. A velocidade de rotação depende da tensão aplicada, enquanto o torque depende da corrente. A maioria dos pequenos motoredutores CC operam em 3V, 6V, 12V ou 24V tensões de alimentação.
O estágio da caixa de velocidades
O eixo do motor alimenta diretamente uma caixa de engrenagens contendo uma série de engrenagens engrenadas. Cada estágio de engrenagem reduz a velocidade em uma relação fixa e multiplica o torque. Por exemplo, uma caixa de velocidades de dois estágios com uma relação de 10:1 em cada estágio produz uma Redução de 100:1 . O eixo de saída da caixa de engrenagens gira a 1/100 da velocidade do motor, mas com até 100 vezes o torque (antes das perdas de eficiência).
A compensação entre torque e velocidade
Este é o princípio fundamental da engenharia por trás de cada motorredutor: velocidade e torque são inversamente proporcionais em uma determinada entrada de energia. Dobrar a relação de transmissão reduz pela metade a velocidade de saída e dobra o torque de saída. Isso permite que os engenheiros ajustem com precisão um sistema de acionamento para atender às demandas mecânicas de qualquer aplicação, sem alterar o próprio motor.
Principais tipos de motoredutores DC
Os motoredutores CC são classificados pelo tipo de motor CC utilizado e pela configuração da caixa de engrenagens. Cada combinação atende a diferentes requisitos de desempenho.
Por tipo de motor
- Motorredutor DC escovado: Usa escovas de carvão e um comutador para transferir corrente para a armadura rotativa. Simples, de baixo custo e fácil de controlar com circuitos PWM básicos. As escovas se desgastam com o tempo, normalmente exigindo substituição após 500–2.000 horas de operação. Comum em brinquedos, atuadores e aplicações de baixo ciclo de trabalho.
- Motorredutor DC sem escova (BLDC): Elimina escovas usando comutação eletrônica. Oferece vida útil mais longa (muitas vezes 10.000 horas ), maior eficiência (85–95%), menor interferência eletromagnética e melhor gerenciamento de calor. Usado em dispositivos médicos, drones e automação de precisão.
- Motorredutor DC sem núcleo: A armadura não possui núcleo de ferro, tornando-a extremamente leve e altamente responsiva com inércia muito baixa. Ideal para ferramentas cirúrgicas portáteis, próteses e sistemas de câmeras onde micromovimentos rápidos e precisos são importantes.
Por tipo de caixa de velocidades
- Motor de engrenagem reta: Usa engrenagens paralelas de corte reto. Simples, econômico e amplamente disponível. Um pouco mais barulhento do que outros tipos devido ao engate repentino dos dentes. Melhor para aplicações de velocidade moderada e carga moderada.
- Motorredutor helicoidal: As engrenagens são cortadas em ângulo, proporcionando engate gradual dos dentes. Isto resulta em operação mais suave e silenciosa e maior capacidade de carga do que engrenagens de dentes retos. Preferido em automação de escritório, sistemas HVAC e equipamentos de processamento de alimentos.
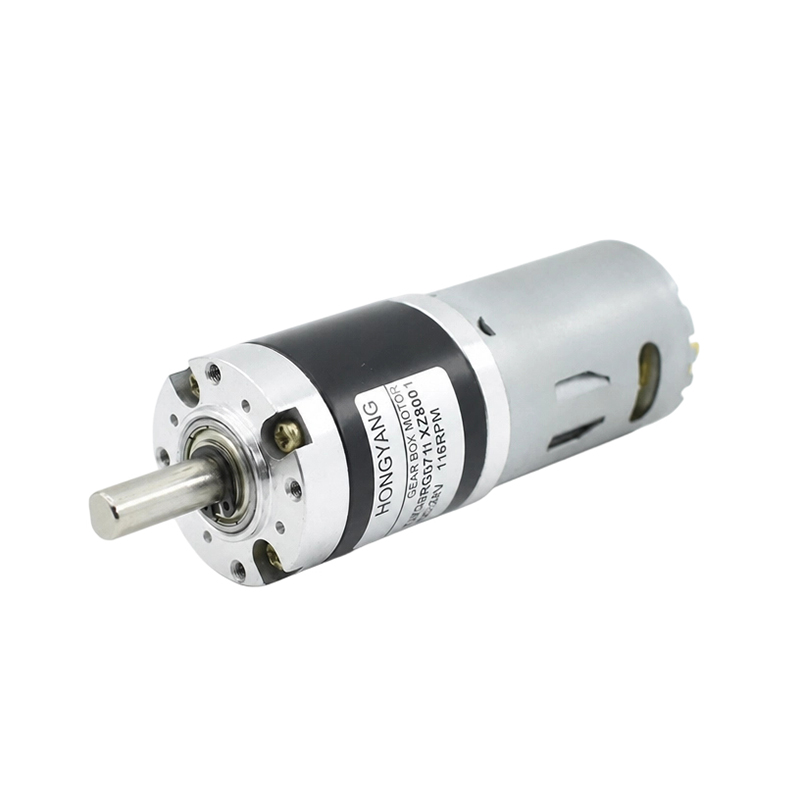
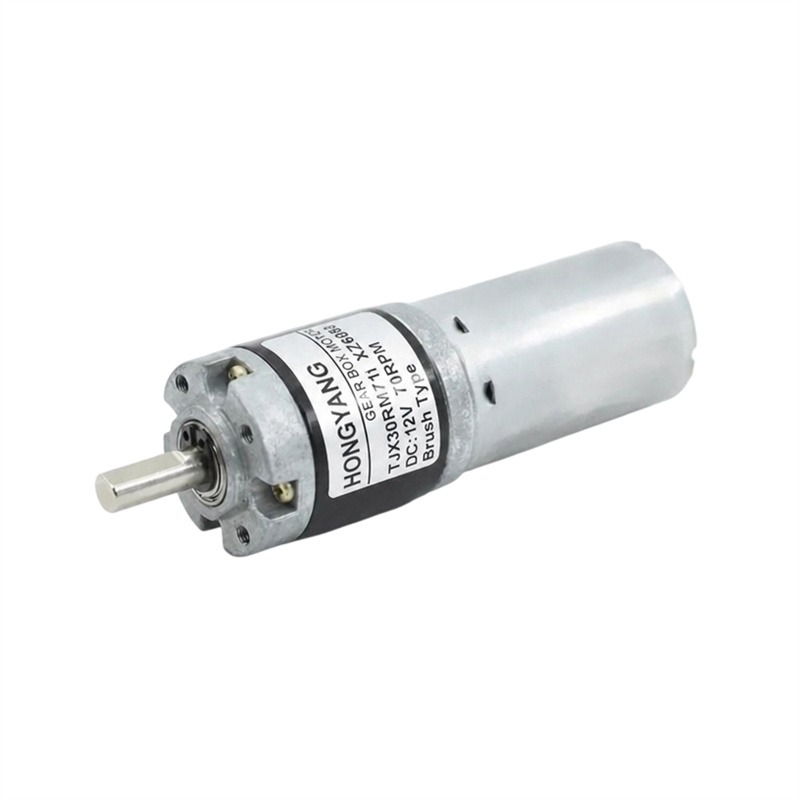
- Motorredutor planetário: Apresenta uma engrenagem solar central, engrenagens planetárias circundantes e uma engrenagem anelar externa. Este design alcança densidade de torque muito alta e relações de transmissão de até 1.000:1 em forma cilíndrica compacta. Comumente usado em robótica, veículos elétricos e atuadores de alta precisão.
- Motor de engrenagem helicoidal: Utiliza um parafuso sem-fim engrenado com uma roda sem-fim, permitindo taxas de redução muito altas (até 300:1 em um único estágio) e autotravamento inerente quando a energia é removida. Ideal para elevadores, abridores de portões e qualquer aplicação que exija que a carga mantenha a posição sem frear.
Especificações principais explicadas
A seleção do motorredutor CC correto requer a compreensão desses parâmetros essenciais. A leitura incorreta de até mesmo um deles pode resultar em falha ou desempenho inferior do motor.
| Especificação | Unidade | O que isso significa | Faixa Típica |
|---|---|---|---|
| Tensão nominal | V (CC) | Tensão operacional ideal | 3V – 48V |
| Velocidade sem carga | RPM | Velocidade do eixo de saída sem carga | 1 – 1.000 RPM |
| Torque nominal | N·m ou kg·cm | Torque de saída seguro contínuo | 0,01 – 500 N·m |
| Torque de parada | N·m ou kg·cm | Torque máximo em velocidade zero | 2–10× torque nominal |
| Relação de engrenagem | n:1 | Redução da velocidade de entrada para saída | 5:1 – 1.000:1 |
| Eficiência | % | Energia convertida em produção útil | 50% – 95% |
| Corrente nominal | A | Consumo de corrente na carga nominal | 0,05A – 30A |
| Classificação IP | Código IP | Nível de proteção contra poeira e água | IP20 – IP67 |
Regra prática de design: Sempre selecione um motorredutor cujo torque nominal seja pelo menos 1,5–2× o torque de carga calculado para sua aplicação. Esta margem de segurança leva em conta surtos de partida, variação de atrito e flutuações de carga que podem facilmente exceder os valores de estado estacionário.
Motor de engrenagem DC vs. outros tipos de motor
Os engenheiros frequentemente avaliam os motoredutores CC em relação às alternativas. Veja como eles se comparam nos fatores mais críticos.
| Fator | Motor de engrenagem CC | Motor de engrenagem CA | Motor de passo | Servomotor |
|---|---|---|---|---|
| Fonte de energia | CC (bateria/PSU) | Rede CA | DC (pulsado) | CC ou CA |
| Controle de velocidade | Fácil (PWM/tensão) | Moderado (é necessário VFD) | Baseado em etapas | Excelente (circuito fechado) |
| Torque em baixa velocidade | Alto | Moderado | Alto (but drops off) | Muito alto |
| Precisão de posição | Baixo (loop aberto) | Baixo | Bom (circuito aberto) | Excelente |
| Custo | Baixo – Moderate | Moderado | Baixo – Moderate | Alto |
| Portabilidade | Excelente | Pobre | Bom | Bom |
As maiores vantagens competitivas do motorredutor DC são a sua simplicidade, baixo custo e compatibilidade de bateria —tornando-o a escolha padrão para aplicações móveis, portáteis e sensíveis ao custo.
Aplicações no mundo real de motores de engrenagem CC
Os motoredutores CC estão integrados em uma gama extraordinária de produtos. Sua versatilidade vem da ampla gama de tensões, relações de transmissão e fatores de forma disponíveis.
Sistemas Automotivos
Os veículos modernos contêm Motorredutores 20–70 CC dependendo do modelo. Esses acionam vidros elétricos (normalmente 12 V, 30–60 RPM), ajustadores elétricos de assento, atuadores de porta combinados HVAC, sistemas de limpador de pára-brisa e unidades de assistência de direção hidráulica. O requisito de confiabilidade em ambientes automotivos impulsiona o uso de variantes sem escova de alta eficiência com classificações IP65.
Robótica e Automação
Articulações robóticas, garras e plataformas móveis dependem de motoredutores CC para movimento controlado. Os motoredutores planetários são o padrão aqui, oferecendo relações de transmissão de 20:1 a 500:1 em um diâmetro tão pequeno quanto 22 mm. Robôs educacionais como aqueles que usam a plataforma LEGO Technic e robôs colaborativos industriais (cobots) de empresas como a Universal Robots dependem desta tecnologia central.
Dispositivos Médicos e Assistivos
Uso de cadeiras de rodas elétricas Motorredutores DC sem escova de 24V fornecendo 80–150 N·m de torque para mover os usuários com segurança em terrenos variados. Bombas de infusão, robôs cirúrgicos, membros protéticos motorizados e mecanismos de ajuste de leitos hospitalares, todos dependem da precisão e confiabilidade dos motoredutores CC compactos.
Eletrônicos de Consumo e Eletrodomésticos
Sistemas de cortinas automáticas, fechaduras inteligentes, trituradoras de papel, moedores de máquinas de café expresso e abridores de latas elétricos usam pequenos motores de engrenagem CC. Estes normalmente operam em 6V–12V com relações de transmissão entre 10:1 e 100:1, equilibrando uma operação silenciosa com torque suficiente para as tarefas diárias.
Equipamentos Industriais
Sistemas transportadores, máquinas de embalagem, equipamentos têxteis e máquinas agrícolas usam motoredutores CC para serviços pesados com potências de 100 W a vários quilowatts. Motores de engrenagem helicoidal são comuns aqui por sua propriedade de travamento automático, que evita retrocesso quando a energia é cortada - um importante recurso de segurança em seções verticais ou inclinadas do transportador.
Como selecionar o motorredutor CC correto para sua aplicação
Siga este processo de seleção estruturado para evitar os erros de especificação mais comuns.
- Defina seu torque de carga. Calcule ou meça o torque que sua aplicação precisa no eixo de saída. Inclua atrito, inércia e quaisquer cargas inclinadas. Adicione um 1,5–2× fator de segurança para determinar o requisito mínimo de torque nominal.
- Defina a velocidade de saída necessária. Determine a faixa de RPM necessária na saída. Isso, combinado com sua meta de torque, ajuda a definir a potência nominal (Potência = Torque × Velocidade Angular).
- Escolha sua tensão de alimentação. Combine a tensão do motor com a fonte de alimentação disponível – banco de baterias, fonte de alimentação ou sistema elétrico do veículo. Isto restringe significativamente a lista de candidatos.
- Selecione o tipo de caixa de velocidades. Use planetário para alta densidade e precisão de torque; sem-fim para travamento automático; helicoidal para serviço contínuo silencioso; estímulo para aplicações simples e de baixo custo.
- Verifique o ciclo de trabalho. Os motores de serviço contínuo (S1) são classificados para operação sustentada. Os motores de serviço intermitente (S2, S3) podem suportar cargas de pico mais altas, mas precisam de períodos de descanso. A ultrapassagem de um motor além do seu ciclo de trabalho é a causa mais comum de falha prematura.
- Considere os requisitos ambientais. Para ambientes externos ou de lavagem, especifique IP54 ou superior . Para processamento de alimentos, são necessários invólucros de aço inoxidável e lubrificantes em conformidade com NSF.
- Considere o método de controle. O controle liga/desliga simples precisa apenas de um relé ou chave MOSFET. A velocidade variável requer um controlador PWM. O controle de posição em malha fechada requer um motor equipado com encoder e um controlador de movimento.
Controlando um motorredutor DC: métodos e componentes
Os motoredutores CC estão entre os componentes de acionamento mais fáceis de controlar eletronicamente, o que contribui para seu domínio em sistemas alimentados por bateria e baseados em microcontroladores.
Controle de velocidade PWM
A modulação por largura de pulso (PWM) varia a tensão média fornecida ao motor ligando e desligando rapidamente. Um Ciclo de trabalho de 50% a 12V fornece o equivalente à média de 6 V, reduzindo aproximadamente pela metade a velocidade. O PWM é eficiente (perdas inferiores a 5% em circuitos bem projetados) e permite ajuste de velocidade suave e contínuo a partir de um microcontrolador como um Arduino ou Raspberry Pi.
Ponte H para controle bidirecional
Um circuito de ponte H contém quatro interruptores dispostos em forma de “H” ao redor do motor. Ao ativar diferentes pares de interruptores, a direção da corrente através do motor é invertida, invertendo a rotação. CIs de ponte H, como o L298N, DRV8833 ou TB6612FNG são amplamente utilizados em projetos de robótica para controle bidirecional conveniente com classificações de corrente de 0,6A a 4A.
Codificadores para feedback de posição e velocidade
Adicionar um codificador de quadratura ao eixo do motor fornece dados de velocidade e posição em tempo real. Muitos motoredutores CC estão disponíveis com encoders integrados que oferecem resoluções de 64 a 1.000 contagens por revolução . Isso permite o controle PID de malha fechada, onde o sistema ajusta automaticamente a tensão para manter uma velocidade alvo ou atingir uma posição precisa – transformando um simples motoredutor em um atuador de precisão capaz.
Modos de falha comuns e como evitá-los
Os motoredutores CC são robustos, mas condições operacionais específicas aceleram o desgaste e causam falhas prematuras.
- Sobrecarga além do torque de estol: A operação sustentada em parada causa consumo excessivo de corrente (geralmente 5–10× corrente nominal), superaquecendo rapidamente os enrolamentos. Sempre proteja com um circuito limitador de corrente ou interruptor de corte térmico.
- Falha na lubrificação da engrenagem: As engrenagens secas desgastam-se exponencialmente mais rápido. As caixas de engrenagens planetárias e de dentes retos usam graxa que pode secar após vários anos. Lubrifique novamente as caixas de engrenagens seladas nos intervalos recomendados pelo fabricante ou escolha caixas de engrenagens em banho de óleo para aplicações de longa vida útil.
- Desgaste das escovas (motores escovados): Inspecione as escovas a cada 500–1.000 horas. Escovas gastas causam arco voltaico, aumento de ruído elétrico e eventuais danos ao comutador. Substitua as escovas antes que elas se desgastem até o comprimento mínimo marcado no porta-escovas.
- Entrada de umidade: A água corrói os enrolamentos e contamina o lubrificante das engrenagens. Sempre combine a classificação IP com o ambiente. Não use um motor com classificação IP20 em locais externos ou sujeitos a respingos.
- Picos de tensão: Back-EMF quando o motor é desligado pode danificar os circuitos do driver. Sempre adicione um diodo flyback através dos terminais do motor para fixar picos de tensão ao usar transistores ou drivers MOSFET.
Notícias
-
Escove as origens e fundações físicas do motor DC O Motor CC de escova é pioneira na conversão de energia elétrica em movimento mecânico e sua história está int...
LER MAIS -
Quem ainda usa motores CC escovados atualmente? Motores CC escovados em pequenos eletrodomésticos Apesar da crescente adoção da tecnologia de motores sem escovas, os p...
LER MAIS -
Aplicações de motores CC com escova em eletrônicos de consumo e dispositivos inteligentes Papel do motor DC da escova no design de eletrônicos de consumo Motor ...
LER MAIS
Links rápidos
 Página inicial
Produto


Direitos de autor© Yuyao Hongyang Micromotor Co., Ltd. Todos os direitos reservados.