Eng


 Página inicial / Notícias / Notícias da indústria / Motor de engrenagem vs. motor de passo: diferenças, guia de seleção e especificações de motor de engrenagem pequena
Motor de engrenagem vs. motor de passo: diferenças, guia de seleção e especificações de motor de engrenagem pequena
 2026.07.22
 Notícias da indústria
Em um motorredutor comparação com motor de passo, a resposta curta é: escolha um motor de engrenagem quando precisar de torque alto e constante em baixa velocidade para rotação contínua e escolha um motor de passo quando precisar de posicionamento preciso e repetível . Um motor de engrenagem emparelha um motor padrão com uma caixa de engrenagens que multiplica mecanicamente o torque e reduz a velocidade de saída, enquanto um motor de passo se move em incrementos angulares fixos e discretos controlados diretamente por pulsos elétricos - nenhuma caixa de engrenagens é necessária, embora uma ainda possa ser adicionada para torque extra. Um motor de engrenagem pequeno aplica o mesmo princípio de multiplicação de torque em escala miniatura, geralmente de 6 mm a 42 mm de diâmetro, para dispositivos compactos como fechaduras de portas, gimbals de câmeras e robótica. Abaixo, detalhamos como cada tipo de motor realmente funciona, comparamos suas reais compensações de desempenho e abordamos o que procurar ao especificar um pequeno motor redutor.
Como funciona um motorredutor
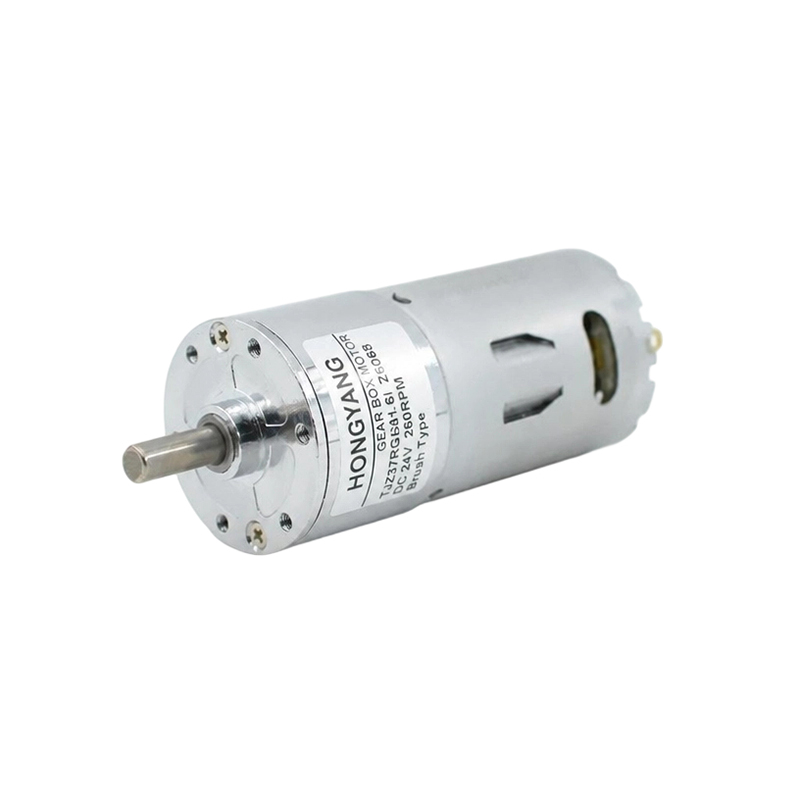
Um motorredutor é um motor CA ou CC padrão combinado com uma caixa de engrenagens ou sistema de redução de engrenagem conectado diretamente ao seu eixo de saída. A caixa de câmbio atua como um multiplicador de torque: um motor pequeno e eficiente gira rápido, mas fracamente, e as engrenagens trocam essa velocidade por força, deixando o eixo de saída final girar mais devagar enquanto empurra ou puxa com um torque significativamente maior.
Este projeto torna os motoredutores a escolha padrão para aplicações que necessitam de força rotacional sustentada em vez de pontos de parada precisos – correias transportadoras, elevadores, sistemas de transmissão de veículos elétricos e máquinas industriais em geral dependem dessa troca de torque por velocidade.
Os tipos comuns de caixas de engrenagens usados em motores de engrenagem incluem:
- Caixas de engrenagens de dentes retos — simples, eficiente e econômico para necessidades moderadas de torque e velocidade
- Caixas de engrenagens helicoidais — dentes angulados produzem uma operação mais suave e silenciosa sob cargas mais elevadas
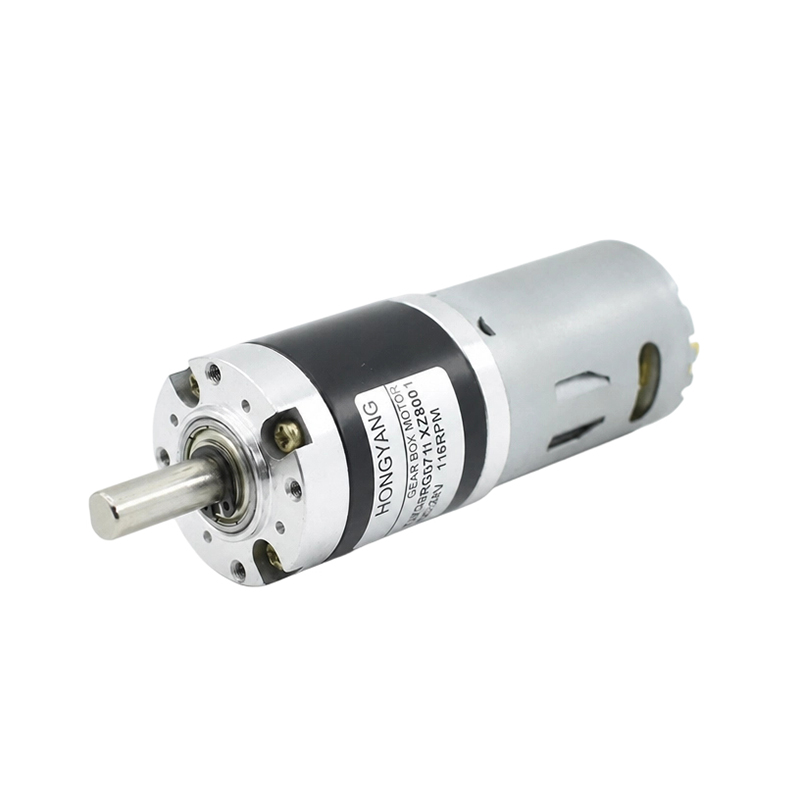
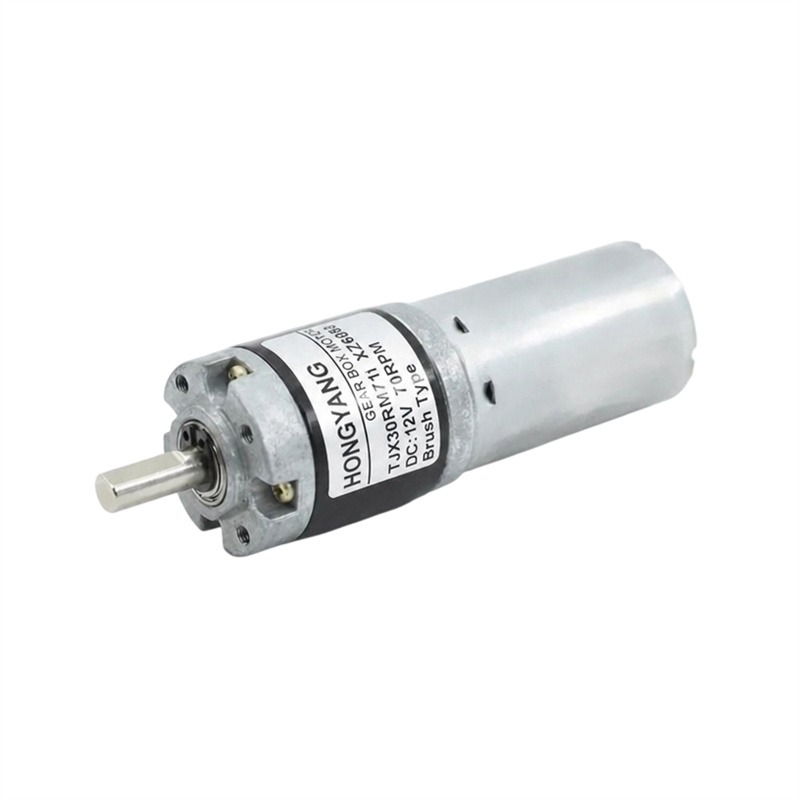
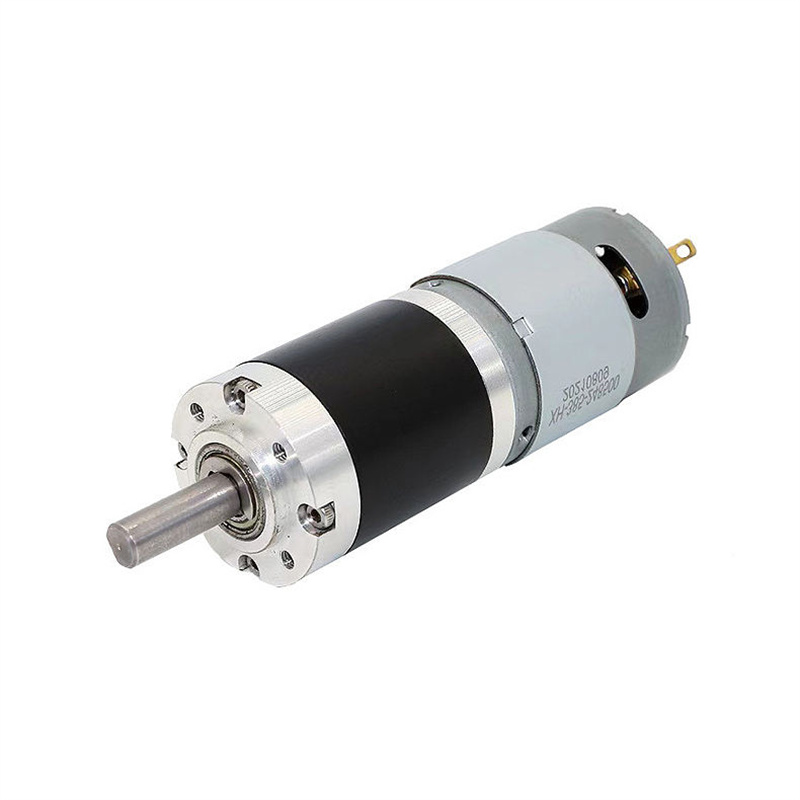
- Caixas de engrenagens planetárias — altamente compacto com excelente densidade de torque, comum onde o espaço é limitado
- Caixas de engrenagens sem-fim — proporcionam taxas de redução muito elevadas e não podem ser retrocedidos, o que proporciona um efeito natural de retenção ou travagem
Como funciona um motor de passo
Um motor de passo é um tipo de motor que divide uma rotação completa em um número fixo de etapas iguais, movendo seu eixo em incrementos angulares discretos e precisos, em vez de girar contínua e suavemente. Um motor de passo padrão de 1,8 graus completa 200 passos completos por revolução , e com microstepping – subdividindo eletronicamente cada etapa – essa resolução pode ser refinada ainda mais.
Como a posição é controlada diretamente pela contagem de pulsos elétricos, os motores de passo podem obter um posicionamento preciso em um sistema de malha aberta, o que significa que não exigem necessariamente um codificador ou sensor de feedback para saber para onde o eixo está apontado. Este é um dos principais motivos pelos quais eles são padrão em equipamentos como impressoras 3D, máquinas CNC e dispensadores automatizados, onde o movimento exato e repetível é mais importante do que a força rotacional bruta.
Os motores de passo também fornecem um forte torque de retenção quando parados, mantendo um eixo travado na posição sob carga sem oscilação – útil para aplicações como articulações de braços robóticos que precisam permanecer imóveis entre os movimentos.
Motor de engrenagem vs motor de passo: comparação direta
A tabela abaixo alinha as diferenças práticas que normalmente decidem qual tipo de motor se adapta a um determinado projeto.
| Fator | Motor de engrenagem | Motor de passo |
|---|---|---|
| Força primária | Torque alto e consistente | Posicionamento preciso e repetível |
| Tipo de movimento | Rotação contínua | Etapas discretas e de ângulo fixo |
| Torque em toda faixa de velocidade | Consistente | Alto em baixa velocidade, cai acentuadamente à medida que a velocidade aumenta |
| Feedback de posição necessário | Normalmente sim, para controle preciso | Não — posicionamento em malha aberta por contagem de pulsos |
| Eficiência em alta carga | Reduzido cerca de 5–20% pelo atrito da engrenagem | Pode cair abaixo de 50% quando pressionado com força |
| Custo inicial | Maior, devido à caixa de câmbio | Moderado |
Os motoredutores também apresentam uma peculiaridade mecânica que vale a pena conhecer antes de especificar um: folga da engrenagem - a pequena folga entre os dentes da engrenagem - normalmente varia de 0,5 a 3 graus , o que pode se traduzir em uma ligeira perda de precisão em aplicações sensíveis à posição. O design de acionamento direto de um motor de passo evita totalmente esse problema, o que é parte do motivo pelo qual ele domina equipamentos de posicionamento crítico.
Quando escolher cada tipo de motor
Combinar o motor com o trabalho geralmente se resume a responder a uma pergunta: a aplicação precisa mover algo com força ou posicionar algo exatamente?
Escolha um motoredutor quando
- A aplicação precisa de alto torque em velocidade baixa e contínua — transportadores, elevadores e máquinas pesadas
- A carga é substancial e a posição exata de parada importa menos do que a força bruta de puxar ou empurrar
- O mecanismo funciona continuamente em vez de iniciar e parar em incrementos discretos
Escolha um motor de passo quando
- O posicionamento exato e repetível é a prioridade — impressoras 3D, cabeças de corte CNC e mecanismos de foco de câmera
- O projeto se beneficia do controle de malha aberta, evitando o custo e a complexidade adicionais de um codificador
- Um eixo precisa manter uma posição fixa sob carga sem oscilar entre os movimentos
Alguns projetos usam um motor de passo com engrenagem para obter o melhor dos dois mundos - a caixa de engrenagens multiplica o torque nativo do motor de passo e ao mesmo tempo refina sua resolução efetiva de passo, já que cada passo do motor agora corresponde a um ângulo menor no eixo de saída após a redução da engrenagem.
O que define um motor de engrenagem pequeno
Um pequeno motorredutor aplica o mesmo princípio de motor mais caixa de engrenagens em escala miniatura, construído para aplicações onde o torque e a pegada física são importantes. Os fabricantes geralmente oferecem pequenos motoredutores que variam de cerca de 6 mm a 42 mm de diâmetro externo , com tensões nominais normalmente variando de 2 V a 24 V CC e velocidades de saída de aproximadamente 5 RPM a 2.000 RPM, dependendo da relação de transmissão selecionada.
No menor extremo dessa faixa, um motoredutor de 6 mm pode pesar pouco mais de um grama – leve o suficiente para robótica em miniatura, gimbals de câmera ou fechaduras de portas automatizadas – enquanto ainda multiplica o torque muito além do que o motor simples poderia fornecer sozinho. Uma unidade microplanetária representativa, por exemplo, combina um motor de 8-10 mm com uma caixa de engrenagens de aproximadamente 10 mm para produzir uma taxa de redução de 1:171, útil quando é necessária uma saída muito lenta e de alto torque de um pacote minúsculo.
Escolhendo o material e a proporção da caixa de engrenagens para um motor de engrenagem pequeno
Duas opções de especificações são mais importantes quando você escolhe um motorredutor pequeno: de que são feitas as engrenagens e quão agressiva é a taxa de redução.
- Engrenagens de plástico são mais leves, mais silenciosos e mais econômicos – uma boa opção para produtos eletrônicos de consumo, brinquedos e mecanismos leves com ciclos de trabalho limitados.
- Engrenagens metálicas transferem forças maiores e duram significativamente mais sob a mesma carga – normalmente duas a três vezes a vida útil de uma caixa de engrenagens de plástico equivalente – tornando-as a melhor escolha para aplicações exigentes ou de uso contínuo.
- Caixas de engrenagens mistas de metal e plástico oferecem um meio-termo, geralmente usando plástico no estágio de entrada de rotação rápida para reduzir o ruído enquanto mantém o metal nos estágios de saída de maior torque.
- Relações de transmissão mais altas trocam velocidade máxima por maior multiplicação de torque – uma relação de 1:171 produz muito mais torque de saída do que uma relação de 1:27 do mesmo motor básico, mas gira o eixo de saída muito mais lentamente.
Ao especificar um motorredutor pequeno para um novo projeto, vale a pena compartilhar a carga alvo, o ciclo de trabalho e a tolerância a ruído diretamente com o fabricante - relação de transmissão, material da caixa de engrenagens, estilo do eixo de saída e tensão são comumente personalizáveis mesmo nesses diâmetros pequenos, uma peça de estoque raramente precisa ser o compromisso final.
Notícias
-
Escove as origens e fundações físicas do motor DC O Motor CC de escova é pioneira na conversão de energia elétrica em movimento mecânico e sua história está int...
LER MAIS -
Quem ainda usa motores CC escovados atualmente? Motores CC escovados em pequenos eletrodomésticos Apesar da crescente adoção da tecnologia de motores sem escovas, os p...
LER MAIS -
Aplicações de motores CC com escova em eletrônicos de consumo e dispositivos inteligentes Papel do motor DC da escova no design de eletrônicos de consumo Motor ...
LER MAIS
Links rápidos
 Página inicial
Produto


Direitos de autor© Yuyao Hongyang Micromotor Co., Ltd. Todos os direitos reservados.